Zancos saltadores
Zancos saltadores
La idea surgió en Alemania: Alexander Böck creo en el 2003 unos prototipos para poder utilizar. A partir de entonces son muchas las personas que se interesaron por el producto, conocido también como powerbocking, que hasta el día de hoy son muchos los distribuidores alrededor del mundo
Zancos PowerSkip.
Los zancos de salto, también llamados zapatos de canguro, son zancos especiales dotados de un resorte hidráulico que permite al usuario realizar grandes saltos y acrobacias. El modelo más famoso de estos zancos fue patentado en 2004 en Estados Unidos por Alexander Bock bajo el nombre de PowerSkip, aunque desde entonces existen varias otras versiones similares. En su honor, la disciplina que conforma el uso de estos zancos se denomina bocking o powerbocking, y es a veces considerada un deporte extremo.1
Diseño
Cada zanco de salto consta de una placa o zueco destinado a fijarse al pie del usuario, bajo la cual se extiende una media suspensión de ballesta de metal o fibra de vidrio, generalmente terminada en una pezuña de goma. Este sistema permite al usuario efectuar saltos verticales de 1,5 metros de altura y zancadas de 2,7 utilizando sólo su peso y algo de inercia, extensible a toda una serie de acrobacias saltando, corriendo y rebotando.12
Historia
Bock, ciudadano estadounidense de origen alemán, patentó su diseño en 2004. A causa de su rápida popularidad, comenzaron a usarse en toda clase de eventos y medios, entre ellos la ceremonia de clausura de los Juegos Olímpicos de Pekín 2008, o el videojuego de 2007 Portal.
En 2010, otro alemán, Samuel Koch, resultó gravemente herido en un episodio del popular programa Wetten, dass..?, en el que intentó un número particularmente peligroso de saltar varios coches en marcha con unos zancos. Koch se estrelló contra uno de los coches y sufrió daños espinales que le dejaron tetrapléjico.
Se cree que el personaje del folclore inglés Spring-heeled Jack se trataba de un bromista disfrazado que había construido zancos de salto rudimentarios similares a los de Bock.
Que hemos de tener en cuenta?
Si nos compramos unos zancos de este tipo, hemos de mirar bien que cumplan la normativa. Es un juego, pero puede ser peligroso, los espirales que se sitúan debajo deben de estar regulados para ser seguros y evitar posibles accidentes.
Nos tenemos que mover con decisión, sobre todo al principio. Si actuamos con dudas o miedos, difícilmente le sacaremos todo el jugo. Pensar que una vez os los pongáis en los pies, el equilibrio es más complicado de mantener.
Es importante utilizar protección. Tal y como hemos dicho en el punto anterior, el equilibrio es fundamental y es más que probable que más de una caída tengamos. Para minimizar las heridas, es muy importante contar con un equipo de protección (pensar que según el nivel de la caída, la situación puede ser muy trágica). Por lo tanto será necesario, como mínimo, un casco y una protección para codos y rodillas. Si queréis también poneros guantes de protección.
Los zancos saltarines permiten saltar a una altura de 2 m y alcanzar una velocidad de hasta 30 Km/h. Como os podéis imaginar la sensación de libertad es muy grande. Si lo probáis aseguraros de hacerlo en un espacio abierto en el que os podáis mover bastante para alcanzar el máximo rendimiento.
Deporte extremo: zancos saltadores o powerbocking
Pues bien, como todo en esta vida, los zancos han evolucionado de muchas maneras, y una de ellas es la que os mostramos hoy: los zancos saltadores

El material de la estructura es aluminio y el de los “muelles” fibra de vidrio con una cobertura de goma. Todo ello los hace realmente resistentes a todo tipo de burradas y trastadas.
Los zancos están disponibles en tres modelos para adultos, según tu peso (50-70kg, 70-90kg y 90-110kg) elevándote 45cm del suelo y pesando 3,7 kilos cada zanco en todos los modelos. También existe uno para niños (30-55kg) que te elevan 20cm del suelo y con un peso de 2,1kg cada uno.
No son baratos, pero la sensación de tener superpoderes no tiene precio, según el fabricante puedes saltar hasta 2 metros de alto y llegar a correr a más de 30 kilómetros por hora.
Lo bueno
- Saltos gigantescos, velocidades increíbles.
- Muy fáciles de poner, en menos de un minuto cuando tienes práctica.
- Mucho más fáciles de usar que unos zancos normales.
- Hablando en plata, te sentirás “el puto amo” llevándolos puestos una vez que hayas practicado un poco.
Lo malo
- Un exceso de confianza puede suponer un accidente bastante grave.
- Algunas de las aristas sin estar redondeadas son una autentica locura, no te harás daño si los usas normalmente pero en caso de accidente las posibilidades de hacerse algo grave si te pegas con los zancos son mucho mayores además de poder cortarte un poco si los coges sin cuidado o al ajustarlos.
- Las instrucciones que vienen en la caja son REALMENTE malas, no sólo están solamente en inglés, sino que apenas explican como manejarlos ni lo más importante, como ajustarlos.
- La caja no trae las herramientas necesarias para ajustar los zancos, aunque son muy comunes.
Veredicto
Si os gusta correr por la calle, el parkour o sencillamente las nuevas experiencias, os recomiendo este producto totalmente, la sensación de llevar los zancos saltadores es difícilmente descriptible, pero os hará ver lo que os rodea de una forma diferente, no sólo por los 45 cm más de altura, sino porque lo que antes parecía un obstáculo insalvable ahora no lo es, las distancias y alturas parecen menores.
Desarrollado por la industria aeroespacial (resorte de salto y aviación), el Poweriser es el nuevo desafío para todos esos patines en línea, patines sobre ruedas y patinetas que acumulan polvo en el ático. Los Powerisers te dan la capacidad de saltar 6 pies en el aire y correr zancadas de hasta 9 pies a una velocidad increíble. ¿Te gustan los X Games y los juguetes de deportes extremos? Disfruta de alturas y velocidades increíbles con tus Powerisers. ¡Increíbles mates de baloncesto, volteretas asombrosas y alturas impresionantes son posibles con los Powerisers!


Zancos Saltadores
Índice temático Varios
Monowheel
Monowheel Edison-Puton. 1910
El Edison-Puton Monowheel fue construido en París en 1910, y es un testimonio de las maravillosas locuras que puede llegar a crear el ingenio humano. Normalmente puedes verlo en el Museo Auto & Technik de Sinsheim, Alemania.
Lo mejor, que parece que funciona. Para demostrarlo, en el desfile anual Cholmondeley, que se celebra en el Reino Unido y que cada año lleva alguna «cosilla» especial, ha añadido este verano este ingrediente exótico. En el desfile de Cholmondeley un piloto se movió por el circuito con este monorueda, que monta un motor de 150 c.c. de Dion.

El Edison-Puton Monowheel de 1910 tiene el marco, el piloto y un motor De Dion de 150 c.c., encerrado por la rueda.
Hay algo especial para mí en monowheels – aquellos con equilibradores gyroscópicos exceptuados. Parece que no funcionan, y casi trabajan prácticamente, pero no del todo. Son, sin embargo, un espectáculo para el ojo de cualquier humano con interés en la física.
A pesar de lo que parece obvio, la monorutera ha sido perseverada durante más de 100 años como una solución viable a las necesidades de transporte personal. Mi admiración por la tenacidad de los inventores, pero sin equilibrio inteligente, es probable que la monowheel siga siendo un acto de circo como para mí al menos, siempre parece que un accidente está a punto de suceder.
El Edison-Puton Monowheel normalmente se espone en el Museo Auto & Technik en Sinsheim, Alemania.
Una mirada hacia atrás a través de la historia muestra que al menos 40 proyectos monowheel importantes se han llevado a cabo entre 1867 y ahora, y aunque m uchos han mostrado un genio de la ingeniería puro con el fin de llevarlos a una vaga utilidad, muy pocos han visto el servicio como verdaderos facilitadores de transporte.
Marca descripción
Edison-Puton (F)
Fue el segundo monociclo – mejor diseñado que el GARAVAGLIA – aparecido en Francia, realizado por Erich Edison-Puton en 1910, impulsado por un motor monocilíndrico de Dion Bouton de 150 c.c. y de 3.5 CV.
En este, el conductor se sienta dentro de la rueda en una posición similar al de una motocicleta normal.
Una de estas máquinas esta expuesta en en el Auto & Technik Museum, Sinsheim, Baden-Württemberg.
Curiosidades
Ver SCHLENKER.
Detalles
Modelo: Monociclo
País: Francia
Año fundación: 1910
Localización: Paris – Seine
Fundador: Erich Edison-Puton
Ingeniero/Diseñador: Erich Edison-Puton


La primera monoloca motorizada
Aunque la moto ya había sido inventada en 1885, el primer inventor tardó otras dos décadas en encajar un motor en una rueda mono ruedas. La primera monoloca motorizada parece ser la italiana Máquina Garavaglia, mostrado en la Exposición de Milán por la Casa de Garavaglia en 1904. El conductor de la fotografía se sienta relajado en su taburete con el volante en la mano, pero toda la pantalla parece estar equilibrada por una rueda estabilizadora más pequeña a un lado.
Un segundo diseño, ligeramente mejor, para la monoloca motorizada apareció en Francia hecha por Erich Edison-Puton en 1910 y propulsado por un motor De Dion de 150 c.c., de 3,5 CV.
Aquí el conductor se sienta dentro del volante más parecido a la posición en una motocicleta normal.


Ariel 6
Ariel 6
Ariel 6, conocido antes del lanzamiento como UK-6, fue un satélite británico y estadounidense lanzado en 1979 como parte del programa Ariel. Fue operado por el Consejo de Investigación Científica, que se convirtió en el Consejo de Investigación Científica y de Ingeniería en 1981. Ariel 6 se utilizó para la investigación astronómica y proporcionó datos hasta febrero de 1982. Fue el último satélite Ariel que se lanzó.[2]
Ariel 6
UK-6 antes del lanzamiento
Tipo de misión: Astronomía
Operador: Consejo de Investigación Científica (Reino Unido); NASA (EE. UU.)
SATCAT no.: 11382
Duración de la misión: 2,5 años
Propiedades de la nave espacial
Fabricante: Compañía Marconi (Reino Unido)
Masa de lanzamiento: 154,5 kilogramos (341 libras)
Comienzo de la misión
Fecha de lanzamiento: 2 de junio de 1979, 23:26:00 UTC
Cohete: Explorador D-1 (SN S198C)
Sitio de lanzamiento: Centro de vuelo de Wallops, LA-3ª:
Fin de misión
Desactivado: febrero de 1982
Fecha de descomposición: 23 de septiembre de 1990
Parámetros orbitales
Sistema de referencia: Geocéntrico
Régimen: tierra baja
Excentricidad: 0.00328
Altitud del perigeo: 605 kilómetros (376 millas)
Altitud de apogeo: 651 kilómetros (405 millas)
Inclinación: 55,0°
Período: 97,3 minutos
Diseño de satélites

Operaciones
La nave espacial fue fabricada por Marconi Company,[3] y tenía una masa de 154,5 kilogramos (341 libras).[2]
Sensores
El experimento principal, el detector de rayos cósmicos, podía detectar rayos cósmicos pesados con un número atómico superior a 30. La esfera de aluminio revestida de acrílico de 480 milímetros (19 pulgadas) de diámetro se llenó con una mezcla gaseosa de oxígeno, nitrógeno y helio. Pesados rayos cósmicos penetraron la esfera y excitaron el gas para producir luz de centelleo; el acrílico produjo la radiación de Cerenkov. Estas emisiones ultravioleta fueron detectadas con 16 fotomultiplicadores. El procesamiento de datos para separar los dos tipos diferentes de emisiones ultravioleta se realizó comparando el brillo y la duración de las emisiones. La amplitud de la señal se utilizó para determinar el número atómico del rayo cósmico. A diferencia de los experimentos de rayos X, este experimento no tenía otros requisitos de puntería que los necesarios para el control térmico.[4]
Los otros dos experimentos fueron telescopios de rayos X.[5] Uno detectó rayos X de baja energía y el otro rayos X de alta energía.[4]
Misión
Lanzamiento
Se utilizó un cohete portador Scout D-1 ( SN S198C) para lanzar el Ariel 6 desde el Área de lanzamiento 3A en el Centro de vuelo de Wallops. El lanzamiento se llevó a cabo con éxito a las 23:26:00 UTC del 2 de junio de 1979.[6] [7] Una vez que el satélite alcanzó la órbita, se le cambió el nombre de UK-6 a Ariel 6.[8]
Operaciones

Ariel 6 operó en una órbita terrestre baja de 599 por 653 kilómetros (372 por 406 millas), con una inclinación de 55,0 ° y con un período orbital de 97,22 minutos a partir del 15 de julio de 1979.[1] El satélite proporcionó datos hasta febrero de 1982.[9] Se desintegró de la órbita y volvió a entrar en la atmósfera el 23 de septiembre de 1990.[1]
Resultados
Fue el último de una serie de satélites científicos puramente británicos y entregó datos detallados sobre 30 fuentes de rayos X y sobre partículas de rayos cósmicos ultrapasados. La interferencia de las señales de radar impidió que el satélite apuntara correctamente y afectó los datos que devolvía.[9]
Lackner HZ-1 Aerocycle
Lackner HZ-1 Aerocycle

No debe confundirse con el DH-4, biplano bombardero de la Airco.
HZ-1 Aerocycle volado por un soldado.
Tipo: Aeronave experimental de rotores
Fabricante: de Lackner Helicopters
Diseñado por: Lewis C. McCarty Jr.
Primer vuelo: 22 de noviembre de 1954
Estado: Retirado
Usuario principal: Ejército de los Estados Unidos
N.º construidos: 12
El de Lackner HZ-1 Aerocycle, también conocido como YHO-2 y por la designación del fabricante DH-4 Heli-Vector, fue un «helicóptero personal» monoplaza desarrollado por de Lackner Helicopters a mitad de los años 50. Destinado a ser operado por pilotos sin experiencia con una instrucción mínima de 20 minutos,1 se esperaba que el HZ-1 se convirtiera en una máquina estándar de reconocimiento con el Ejército de los Estados Unidos. Aunque las primeras pruebas mostraron que la aeronave era prometedora proporcionando movilidad en el campo de batalla nuclear, una evaluación más extensa demostró que la misma era, de hecho, demasiado difícil de controlar en operaciones por infantes no entrenados, y, tras un par de accidentes, la aeronave fue puesta en exhibición.
Diseño y desarrollo
Durante los comienzos de los años 50, Charles H. Zimmerman, del Comité Asesor Nacional para la Aeronáutica (NACA), desarrolló un sistema para controlar una rotonave en la que, con los rotores montados en la parte inferior de la misma, la máquina pudiera ser dirigida por el piloto simplemente desplazando su peso,2 y mantenerse estable durante las acciones de sus reflejos naturales.3 Conocido como control cinestésico, y en principio similar a la mecánica de montar una bicicleta o una tabla de surf,3 se esperaba que el concepto permitiera a los pilotos operar una aeronave con poco o ningún tiempo de entrenamiento.4 Las pruebas del NACA demostraron que la idea tenía mérito, y varias compañías, incluyendo Bensen Aircraft, Hiller Aircraft, y de Lackner Helicopters, comenzaron el desarrollo de rotonaves usando el concepto.2
El concepto propuesto por de Lackner Helicopters era una plataforma volante monoplaza, y recibió la designación de compañía DH-4. Se esperaba que el DH-4 fuera capaz de llevar hasta 54 kg de carga4 o un depósito de combustible auxiliar de 19 l para extender su alcance hasta los 80 km,5 además de su piloto. Se podía instalar una eslinga de carga a través del eje del rotor para llevar cargas colgadas por debajo de la aeronave.5
La máquina era una simple estructura en forma de cruz, con el piloto de pie en una plataforma, asegurado por un arnés de seguridad. El arnés también aseguraba el motor de la aeronave, que era un motor fueraborda fabricado por Mercury Marine.5 El motor estaba controlado por un mando de gases de empuñadura de tipo motocicleta6 y transfería potencia a los rotores contrarrotatorios de 4,6 m de diámetro mediante una transmisión de correa2 con una unidad reductora de cadena.7 El tren de aterrizaje de la aeronave consistía en bolsas de aire al final de cada brazo de la estructura, junto con un gran flotador de goma en el medio, permitiendo una capacidad anfibia,5 aunque esta disposición fue más tarde reemplazada por un par de patines convencionales de tipo helicóptero.8
Historia operacional
El Capitán Sundby prueba en vuelo el HZ-1.
Designado originalmente YHO-2 por el Ejército estadounidense, fue más tarde redesignado HZ-1 y bautizado Aerocycle; el prototipo realizó su primer vuelo cautivo el 22 de noviembre de 1954,9 y el primero libre en enero de 1955 en la Brooklyn Army Terminal.2 Se realizaron más de 160 vuelos que totalizaron más de 15 horas de tiempo de vuelo,9 y los resultados de este primer programa de vuelos de pruebas fueron considerados lo suficientemente prometedores como para ordenarse una docena de ejemplares del modelo2 (números de serie 56-6928 a 56-6939).10 Se predijo que la aeronave podía proporcionar transporte a una versión moderna de la antigua caballería a caballo, proporcionando «ojos y oídos» aerotransportados para el Ejército.11
En 1956, el programa de pruebas fue transferido a Fort Eustis, Virginia, donde el Capitán Selmer Sundby se hizo cargo de las tareas de pruebas de vuelo.2 El HZ-1 había sido diseñado para ser fácil de volar, y las primeras pruebas indicaron que soldados sin entrenamiento podían aprender a operar la aeronave en menos de 20 minutos,6 y algunos declararon que solo eran necesarios cinco minutos de instrucción.12 Además, el HZ-1 demostró ser más rápido que otras plataformas volantes evaluadas por el Ejército.2 Sin embargo, Sundby determinó rápidamente que el aparato era mucho más difícil de volar que lo esperado,2 y que no sería seguro en manos de un piloto sin experiencia.2 Además, los rotores montados abajo demostraron ser propensos a golpear pequeñas rocas y otros objetos.4
Durante una serie de vuelos de pruebas cautivos y libres que duraron hasta 43 minutos, el HZ-1 sufrió un par de accidentes. Ambos accidentes ocurrieron bajo condiciones similares (los rotores contrarrotatorios se entrelazaron y colisionaron, rompiéndose las palas, causando una inmediata pérdida de control que resultó en choque).2 Se realizaron pruebas aerodinámicas en el túnel de viento a escala real del Centro de Investigación de Langley, y se descubrió que la velocidad hacia delante del Aerocycle estaba limitada por un incontrolable movimiento de cabeceo, aunque el espacio de la punta de las palas era siempre suficiente.13 La imposibilidad de precisar la causa del entrelazado, combinada con el hecho de que el concepto «dispositivo de sustentación personal» no estaba a la altura de las expectativas, provocaron la decisión de finalizar el proyecto.2
Sundby fue galardonado con la Cruz de Vuelo Distinguido por sus trabajos en los vuelos de pruebas con el HZ-1,2 continuando con vuelos de pruebas de los helicópteros H-21 y H-34, así como combatiendo en la guerra de Vietnam antes de retirarse con el empleo de Coronel.14
Desarrollo de paracaídas
Un HZ-1 después de un accidente.
Se desarrolló un tipo enteramente nuevo de paracaídas con características de apertura rápida, el «Paracaídas Personal de Apertura Ultra Rápida Tipo XMP-2», para ser usado en las pruebas de las plataformas volantes HZ-1 y Hiller VZ-1. Diseñado para ser usado de 0 a 80 km/h y a altitudes tan bajas como 7,6 m (25 pies), el XMP-2 demostró no tener suficiente fiabilidad para su utilización como paracaídas personal.15
Variantes
DH-4 Heli-Vector
Designación interna de la compañía.
YHO-2
Designación inicial dada por el Ejército estadounidense, como Plataforma Volante.
HZ-1 Aerocycle
Designación final dada por el Ejército estadounidense, como Helicóptero Experimental, 12 construidos.
Operadores
Supervivientes
De la docena de ejemplares del modelo ordenado por el Ejército estadounidense, solo ha sobrevivido un HZ-1, y la aeronave está actualmente en exhibición en el U.S. Army Transportation Museum en Fort Eustis, Newport News, Virginia.2
Especificaciones
Referencia datos: Mechanix58
Características generales
- Tripulación: Uno (piloto)
- Diámetro rotor principal: 4,6 m (15,1 ft)
- Altura: 2,1 m (de los cojines de aire a los asideros)
- Peso vacío: 78 kg (171,9 lb)
- Peso cargado: 206 kg (454 lb)
- Planta motriz: 1× motor fueraborda Mercury Marine 20H.
- Capacidad de combustible: 3,8 l
Rendimiento
- Velocidad máxima operativa (Vno): 121 km/h (75 MPH; 65 kt)
- Velocidad crucero (Vc): 89 km/h (55 MPH; 48 kt)
- Alcance: 24 km (13 nmi; 15 mi) (45 min)
- Techo de vuelo: 1500 m (4921 ft)
El avión del tipo descrito en medio d e las 1950-ies fue construido por De Lackner. Esta unidad, originalmente llamada el Helivector DH-4, más tarde pasó a llamarse HZ-1 Aerocycle y se parecía a un híbrido de un helicóptero, una motocicleta y un motor a bordo. El avión estaba equipado con una potencia del motor 40 hp, que se acopló con dos hélices ubicadas coaxialmente. Las hélices con un diámetro del medidor 4,6 giraron en direcciones opuestas, lo que evitó la rotación de la plataforma en sí, en la que se encontraba el piloto. En este caso, el piloto estaba ubicado verticalmente directamente sobre las palas de la hélice giratoria (representando, entre otras cosas, peligro mortal), estando protegido contra la caída solo por los cinturones de seguridad. Para controlar el dispositivo se proporcionó para la dirección, similar a la motocicleta. Con él, el piloto tuvo que cambiar la velocidad, la dirección y la altitud del HZ-1. Para hacer un giro, fue necesario inclinar todo el avión en la dirección correcta, tal como lo hace en una motocicleta.
Datos técnicos De Lackner HZ-1
Tripulación: 1, motor: 1 x Kieckhaefer Mercury Mark 55 con una potencia de 32 kW, diámetro del rotor principal: 4,57 m, altura: 2,13 m, peso al despegue: 206 kg, peso en vacío: 78 kg, velocidad máxima: 120 km/h, velocidad de crucero: 90 km/h, techo de servicio: 1520 m alcance: 24 km


Karver Cycle K1
Karver Cycle K1
La moto del futuro que se desliza sobre cuatro ruedas
Vistazo a la motocicleta híbrida Karver Cycle K1. Foto: Yanko Design
06/11/2023
El futuro de la movilidad urbana ha llegado con la impresionante Karver Cycle K1, una motocicleta híbrida (eléctrica y de hidrógeno) que desafía todas las expectativas convencionales.
Este sorprendente vehículo de cuatro ruedas combina la versatilidad de una motocicleta eléctrica con la comodidad de un automóvil, y su diseño futurista bien podría haber salido de una película de ciencia ficción.
La Karver Cycle K1, una moto eléctrica de vanguardia, presenta una innovadora configuración de ruedas: dos en la parte delantera y dos en la parte trasera, en proximidad cercana. Estas ruedas sin buje proporcionan una estabilidad adicional en el asfalto y mejoran significativamente la capacidad de giro del vehículo, lo que la convierte en un medio de transporte ágil y eficiente tanto en autopistas como en áreas metropolitanas.
La cabina segura de la K1 está rodeada por paneles de vidrio panorámicos que brindan al conductor una libertad de visión de 180 grados. Una vez dentro, se encuentra con una configuración de asientos deportiva y ergonómica diseñada para la velocidad, junto con un volante estilo Fórmula 1 que ofrece una interfaz simplificada para mostrar datos de telemetría vitales, como la velocidad actual y los niveles de calor del motor eléctrico.

Pero lo más asombroso de este vehículo no es solo su diseño revolucionario. La Karver Cycle K1 es propulsada por un motor híbrido eléctrico-hidrógeno que produce una impresionante cantidad de torque, lo que le permite acelerar con potencia desde una posición de parado. 
Aunque no está destinado a establecer récords de velocidad en tierra, su diseño aerodinámico y las aletas en los extremos traseros le proporcionan una estabilidad excepcional y un agarre máximo en la carretera, brindando al conductor la confianza para alcanzar velocidades emocionantes.
La Karver Cycle K1 se erige como un vehículo que combina lo mejor de ambos mundos: la seguridad de un automóvil con la emoción de una motocicleta, r epresentando así una visión audaz del futuro de la movilidad urbana.
La bicicleta híbrida de hidrógeno eléctrico Karver Cyle Concept K1 ha sido diseñada por Kip Kubisz como una solución de transporte ultramoderna que equilibra el rendimiento con la comodidad de conducción.
La bicicleta híbrida de hidrógeno eléctrico Karver Cyle Concept K1 mantiene un diseño aerodinámico para elevar aún más su capacidad de deslizarse eficientemente por las carreteras en el futuro cercano.
Temas de tendencia
- Experiencia de conducción equilibrada: el Karver Cyle Concept K1 prevé un diseño de cuatro ruedas con ruedas sin cubos de lado a lado que se desplazan de acuerdo con las condiciones de la carretera, proporcionando una experiencia de conducción más cómoda y equilibrada.
- Construcción cerrada para viajes más largos: el Karver Cyle Concept K1 cuenta con una construcción cerrada para el ciclista, lo que lo hace más realista y cómodo para viajes más largos.
- Panel de control rico en tecnología para amplios datos de conducción: el Karver Cyle Concept K1 incluye un volante de estilo F1 con un tablero de instrumentos rico en tecnología que proporciona amplios datos de conducción de un vistazo.
Implicaciones de la industria
- Bicicletas eléctricas: la tendencia de experiencias de conducción equilibradas en bicicletas eléctricas crea oportunidades para diseños innovadores y características de confort mejoradas.
- Transporte personal: el uso de construcciones cerradas en vehículos de transporte personal, como el Karver Cyle Concept K1, abre posibilidades de innovación disruptivas para viajes más largos y una experiencia de viaje mejorada.
- Tecnología de transporte: la integración de paneles de control ricos en tecnología en vehículos de transporte, como el Karver Cyle Concept K1, presenta oportunidades para la visualización avanzada de datos y interfaces fáciles de usar.


Chinkanas
Las misteriosas Chinkanas de Sacsayhuaman
Las Chinkanas son cuevas y túneles, que juntas o por separado, se encuentran en las proximidades, y en el subsuelo de los grandiosos monumentos incas. Los más conocidos s on los de MachuPichu, los de la Isla del Sol en el lago Titicaca, y los de Sacsayhuaman; de estos últimos trata este archivo.
Túneles subterráneos en Cusco
Las chinkanas de Sacsayhuaman, son conocidas también como laberintos, túneles subterráneos de piedra caliza. Estas chinkanas o cuevas, están ubicadas en la zona conocida como la fortaleza de Sacsayhuaman, exactamente en el lugar conocido como: Zona X, llamada así por la letra que forma el conjunto de cavernas al cruzarse.
¿Cuál es el origen de las Chinkanas?
El nombre tiene origen en la lengua quechua “chinkana”; lugar donde uno se pierde o también conocidas como laberintos, son misteriosas cuevas hechas en roca caliza; no se sabe si fueron los incas o una civilización anterior a ellos quienes lo hicieron, ni cómo, ni el propósito de su construcción.
¿Cuáles son las Chinkanas de Sacsayhuaman?
Existen dos Chinkanas en Sacsayhuaman: una accesible al público, por tener un recorrido corto y existe otra que no es accesible para nadie, por ser de recorrido más largo, y es en esta cueva de donde aparecieron muchas leyendas, ya que muchas personas se extraviaron.
Se dice que esta chinkanas en Sacsayhuamán, conectarían con el mundo subterráneo de los Incas.
1- La Chinkana chica
Está ubicada a 150 metros del rodadero o Suchuna, es la más pequeña y es accesible al público, su recorrido es corto.
2- La Chinkana grande
La chinkana grande o también llamada: Piedra Cansada, está ubicada a 200 metros de la pequeña, pero está totalmente cerrada al público. Se ubica a unos 200 metros de la anterior y no es accesible para nadie; es en esta donde recaen varios mitos conocidos por los lugareños, relatos que aun en el siglo XX, eran refrescados por nuevas desapariciones.
Las historias varían según las personas que los narran pero todas confluyen en que las redes de cav ernas comunican también con el templo del sol o Qoricancha, incluso se dice que nace en este lugar en pleno corazón del Cusco donde ahora está construido el templo de Santo Domingo.
Las entradas a la chinkana grande, están cerradas y sorprende el misterio de la iglesia que al parecer tiene la entrada inicial a este submundo que al parecer contiene caminos sin fin en su interior.
Ingreso a la Chinkana en Saqsayhuman

Chinkana Grande

Leyenda de las chinkanas
Una de las leyendas más conocidas es la de dos osados jóvenes que emprendieron rumbo a la chinkana grande. Equipados con cuerdas, ganchos y velas se prepararon por la posibilidad de encontrar trampas naturales que algunas historias cuentan que están camufladas en la oscuridad, pasaron muchos meses en que no se supo nada de los aventureros y se pensó que la muerte había sido su fin. Sin embargo en plena celebración de misa en la Iglesia Santo Domingo, se escuchó el golpe claro de un objeto macizo en las paredes de la iglesia.
Al haber interrumpido la misa los asistentes identificaron su procedencia, al parecer venía de atrás de una pared recientemente levantada hace poco, cuando lograron romper el muro vieron una caverna que se perdía en la oscuridad y a un anciano con una barba desgreñada. Murió poco después de haberlo encontrado y la sorpresa se volvió asombro cuando firmemente en una mano sujetaba un choclo (mazorca) de oro macizo.
- También hay rumores que durante la fiesta de los sacerdotes y chamanes elegidos por la Pachamama, se ven en estas cuevas con los descendientes de los incas que aún habitan en el inframundo.
- En 1923 en Lima, se organizó una expedición arqueológica a los túneles entrando por el Cusco. La expedición se dirigió hacia la costa del Pacífico, y después de varios días se perdió el contacto con varios miembros de la misma. Después de 12 días, sólo uno de los tres regresó. Habló de giros extraños, obstáculos y trampas en el estilo de Indiana Jones. Lo más sorprendente de su historia fue que sus colegas declararon que los acontecimientos vividos le hicieron perder la cabeza.
- En 1940, Harold Wilkins se refiere a esta misteriosa red que parece para interconectar todos los sitios arqueológicos del continente. «Misterios de la antigua América del Sur y las antiguas ciudades secretas en América del Sur»,
Diferentes cronistas han dejado datos sobre las Chinkanas Inca, y existe una teoría que sugiere que hay una de ellas que estaría conectada con el Qoricancha:
Agnelio Oliva (1542-1572)

El Padre jesuita Agnelio Oliva (1542-1572), relató que: «Huayna Cápac dotó de nuevos, muy suntuosos y grandes edificios y a él es atribuida la construcción del laberinto subterráneo que llaman Chinkana, del cual laberinto había salidas a los caminos de fronteras, puentes, fortalezas y otros edificios».
Garcilaso de la Vega (1609)
Garcilaso de la Vega (Comentarios Reales de los Incas, 1609) explica que: “Una red de pasajes subterráneos, tan largo como las propias torres estaban todos conectados. El sistema era compuesto de calles y alamedas partiendo en todas las direcciones, todas con puertas idénticas.
Garcilaso continua señalando: “Algunos de los túneles llegaban a Cusco, a tres kilómetros de distancia, comunicando Saqsaywamán con el Koricancha y otros edificios. Otros túneles se adentraban hacia el mismo corazón de los Andes, sin saber a donde conducían exactamente.”
Las investigaciones sobre estos laberintos tomaron nuevamente importancia en el año 2003, cuando la prensa internacional hizo eco tras el hallazgo de un gran túnel subterráneo de dos kilómetros de longitud en el subsuelo cusqueño.
El español que llegó para romper mitos y leyendas
En el año 2000 el gobierno de Fujimori impulsó un proyecto arqueológico con el objetivo de descubrir los secretos Incas que se esconden bajo tierra, precisamente por debajo de Qoricancha.
Dice la leyenda que el motivo por el cuál Fujimori aceptó la investigación que ponía en tensión al convento de Santo Domingo, templo que se encuentra en el sitio donde estaba Qoricancha, fue por una mazorca de oro.
Según esta leyenda, la mazorca de oro, o choclo de oro, fue encontrado gracias a estos túneles y se le presentó al gobierno de turno, con lo que pudieron conseguir financiación y permiso de la exploración.
Y es que se necesitaba mucho trámite por parte del gobierno, la idea era explorar el subsuelo donde se encuentra el templo jesuita.
El encargado de tal tarea fue el arqueólogo Anselm Pi Rambla que llegó al Perú con la mejor tecnología para la arqueología y con un grupo de profesionales en donde se encontraban estudiantes y graduados de Cusco.
Fue la primera vez que profesionales y exploradores pudieron ingresar al templo Santo Domingo a descubrir más sobre la cultura en la que ellos osaron destruir y ocultar.
Y lo que descubrieron es algo impresionante que cambia todo lo que conocemos de los Incas, hay una Chincaca, un túnel, que se conecta con otros lugares de Cusco a muchos metros de profundidad del suelo.
“Al descender a la cripta pudimos observar a su lado izquierdo una entrada a un inmenso túnel que pudimos iluminar con linternas y que había sido bloqueado por los mismos dominicos para que nadie entrase y se perdiese. Este túnel (chinkana en quechua) conducía directamente a los laberintos de Saqsaywaman mencionados por Garcilaso de la Vega en sus Comentarios Reales y a las entradas al mundo subterráneo de los Andes.”
Además Anselm Pi Rambla añadió que el túnel descubierto no era más que una pequeña parte de un gran entramado de galerías, cámaras y mausoleos que con toda seguridad se extendían bajo el suelo de la ciudad, como así parecían indicar todos los resultados realizados con modernos y sofisticados equipos de radar, que señalaban entre otros puntos que, diferentes túneles, comunicaban el actual Convento de Santo Domingo con el Convento de Santa Catalina o Marcahuasi, con la Catedral o Templo del Inca Wiracocha, con el Palacio de Huáscar, con el Templo de Manco Cápac o Colcampata y con el Huamanmarca. Estas galerías se encuentran a unos 100 metros de profundidad bajo la ciudad imperial.
Los motivos de la existencia de estos túneles aún son desconocidos, recién estamos aceptando la idea de que los Incas habían podido crear un imperio subterráneo.
Se sabe que muchos extranjeros que querían entrar en pasajes y cuevas en la zona nunca han vuelto a la luz del día. Los indígenas dicen que todo aquel que profane el mundo subterráneo secreto nunca volverá vivo o cuerdo. También hay rumores que durante la fiesta de los sacerdotes y chamanes elegidos por la Pachamama se ven en estas cuevas con los descendientes de los incas que aún habitan en el inframundo. En 1923 en Lima se organizó una expedición arqueológica a los túneles entrando por el Cusco. La expedición se dirigió hacia la costa del Pacífico, y después de varios días se perdió el contacto con varios miembros de la misma. Después de 12 días, sólo uno de los tres regresó. Habló de giros extraños, obstáculos y trampas en el estilo de Indiana Jones. Lo más sorprendente de su historia fue que sus colegas declararon que los acontecimientos vividos le hicieron perder la cabeza. Para evitar la pérdida futura de la vida en los túneles, la policía estallo la entrada.
En el año 1972, durante el terremoto en Lima, los miembros de un escuadrón de rescate descubrieron un sistema de túneles creados por el hombre que pasa por debajo de la ciudad. Los análisis adicionales de fundaciones arqueológicos se sorprendieron por el descubrimiento de esta red subterránea de interconexión de la ciudad de abajo y que ciertos pasajes se perdían hacia el interior de los Andes. En 1940, Harold Wilkins en su libro «Misterios de la antigua América del Sur y las antiguas ciudades secretas en América del Sur», se refiere a esta misteriosa red que parece para interconectar todos los sitios arqueológicos del continente.

Localización de la Chincana Grande (Google Earth)

Plano de la Cueva de Huarari (Club Wysokogorski 1972)

Plano esquemático de Chincana Grande y de algunas evidencias arqueológicas aledañas. Elaborado por Rodolfo Monteverde 2012.

Investigaciones arqueológicas del Tahuantinsuyo
REVISTA HAUCAYPATA
Figura 20. Dibujo en planta de Chincana Grande y Laqo en donde se pueden apreciar los sectores propuestos en el presente artículo. Elaborado por Rodolfo Monteverde Sotil 2012
Alweg
Alweg
Alweg era una empresa de transporte alemana conocida por el desarrollo de la tecnología de monorraíl de vigas a horcajadas.[1][2]
ALWEG
Industria: Transporte de pasajeros
Fundado: 1953
Cerrada: 1964
Sucesor: Krupp
Historia
Sistema de monorraíl Disneyland-Alweg, fotografiado en 1963
Alweg fue fundada en enero de 1953 por el industrial sueco Axel Lennart Wenner-Gren como Alweg-Forschung, GmbH (literalmente, «Corporación de Investigación Alweg»), con sede en Fühlingen, un suburbio de Colonia, en Alemania Occidental. La empresa surgió del Verkehrsbahn-Studiengesellschaft (literalmente, «Grupo de Estudio de Ferrocarriles de Tránsito»), que había presentado los primeros diseños y prototipos de monor raíl el año anterior. El nombre «Alweg» deriva del nombre completo de Wenner-Gren.[2]
El monorraíl del Centro de Seattle, fotografiado en 2008, todavía utiliza sus trenes originales construidos por Alweg.
Alweg desarrolló varios sistemas de monorraíl durante sus años de funcionamiento. Entre sus proyectos más destacados se encuentran el Monorraíl de Disneyland (originalmente denominado Sistema de Monorraíl Disneyland-Alweg), inaugurado en 1959, y el Monorraíl del Centro de Seattle, construido para la Exposición Century XXI de 1962.[3] Ambos sistemas siguen en funcionamiento, y Seattle aún utiliza los trenes originales construidos por Alweg.
Monorraíl de Turín
Se construyó otro sistema de monorraíl Alweg en Turín para la exposición Italia ’61. La línea dejó de operar poco después de la clausura de la exposición y posteriormente sufrió daños por un incendio a finales de la década de 1970, supuestamente debido al vandalismo. Fue desmantelada en 1981 y su estación norte se reconvirtió en edificio de oficinas.
En 1963, Alweg presentó una propuesta a la Junta de Supervisores del Condado de Los Ángeles para un sistema de monorraíl con financiación privada en el condado. El plan incluía el diseño, la construcción y la operación del sistema a riesgo fina nciero de Alweg, con costos de construcción que se recuperarían mediante los ingresos por tarifas. La propuesta fue finalmente rechazada. Algunas fuentes atribuyen la decisión a la oposición de las industrias automotriz y petrolera, incluyendo Standard Oil of California y General Motors.[4][5] El autor Ray Bradbury, partidario de la propuesta, criticó posteriormente la decisión de la ciudad de desarrollar un sistema de metro en su lugar.[6][7]
En la década de 1960, Alweg licenció su tecnología de monorraíl a Hitachi, que continúa fabricando sistemas de monorraíl basados en ese diseño.[1] Entre los ejemplos notables se incluyen el Monorraíl de Tokio, inaugurado en 1964, y el sistema de tránsito ferroviario de Chongqing en China.
Las operaciones de Alweg fueron asumidas por el conglomerado industrial Krupp tras las dificultades financieras de principios de la década de 1960. La empresa cesó sus operaciones en 1964.[1]
Saber más: https://grokipedia.com/page/Alweg

Tren monorriel ALWEG puesto en servicio en Colonia, Alemania, en 1952
Este proyecto, además de ser en aquel momento un punto de inflexión en el transporte, también sentó las bases de la futura evolución de los sistemas de transporte urbano.
Tren monorriel ALWEG puesto en servicio en Colonia, Alemania, en 1952. Representó un ejemplo pionero de transporte urbano en la era de la ingeniería moderna.
Este monorriel diseñado por ALWEG se destacó por la estructura uniforme, una importante innovación de la época.
Proporcionó una circulación suave y eficiente dentro de la ciudad sin obstruir el tráfico terrestre.
Gracias al sistema de suspensión que se mantiene sobre el suelo, ha minimizado el impacto en el área urbana.
El tren monorraíl ALWEG, implementado en Colonia, Alemania, en 1952, representa un ejemplo pionero de transporte urbano en la era de la ingeniería modern a. Diseñado por la empresa ALWEG, este monorraíl se destaca por su estructura de una sola vía, una innovación significativa para su tiempo que permitió una circulación fluida y eficiente a través de la ciudad sin interferir con el tráfico terrestre. Su sistema de suspensión, que se mantiene elevado sobre el suelo, minimiza el impacto en el espacio urbano y refleja el avance tecnológico de mediados del siglo XX. Este diseño no solo marcó un hito en el transporte de la época, sino que también sentó las bases para futuros desarrollos en sistemas de transporte urbano.
El industrial sueco Dr. Axel Lennart Wenner-Gren fue el primero en construir una pista de pruebas de monorraíl después de la Segunda Guerra Mundial. El primer diseño de sistema de Wenner-Gren se orientó más hacia un sistema ferroviario interurbano de alta velocidad. Aquí se ve el tren a escala reducida, que alcanzó velocidades cercanas a los 160 km en una pista de pruebas ovalada en Fühlingen, Alemania. Si bien su velocidad y capacidad de peralte impresionaron, el sistema ALWEG no se popularizó hasta que se desarrolló y presentó una versión posterior en 1957.
El monorraíl ALWEG es un sistema de transporte pionero de viga a horcajadas desarrollado en la década de 1950 por la empresa alemana del mismo nombre, caracterizado por trenes que circulan sobre una viga de hormigón armado, apoyados en neumáticos para tracción y estabilidad. Fue popularizado por Disney y sistemas urbanos, destacando el del centro de Seattle.
Aspectos clave del sistema ALWEG:
- Diseño: Los trenes abrazan («straddle») una viga de hormigón elevada, lo que permite estructuras más ligeras en comparación con los trenes elevados tradicionales.
- Tecnología: Utiliza ruedas de goma sobre la vía, ofreciendo un funcionamiento más silencioso que los trenes convencionales.
- Implementaciones icónicas: El sistema fue famoso por su instalación en Disneyland en 1959 y en el Seattle Center para la Exposición Universal de 1962.
- Legado: El diseño ALWEG sentó las bases para los monorraíles modernos, incluyendo los sistemas fabricados actualmente por Alstom (serie Innovia).
- Versatilidad: Aunque popular en parques temáticos, se ha utilizado para transporte urbano funcional, como el monorraíl de Tokio-Haneda.
El sistema ALWEG marcó un hito al resolver eficientemente el transporte elevado en áreas urbanas densas, sentando la base de la tecnología moderna de monorraíles.

A mediados de la década de 1950, se construyeron sensacionales pruebas y pistas de prueba en el Fühlinger Heide en el norte de Colonia, en la orilla izquierda de Colonia, para un monorraíl rápido de más de 300 km/h. Para el ferrocarril ALWEG, que se propagó como el “medio de transporte del futuro”, ya había planes prometedores, especialmente para una ruta Colonia –Leverkusen– Opladen. Por razones técnicas, pero también por falta de aceptación, el concepto no se implementó, por lo que las plantas fueron demolidas de nuevo en 1967.
Ya se requería una línea de prueba para el primer modelo del ferrocarril ALWEG, inicialmente todavía desarrollado en una escala de 1:21⁄2. Esto fue creado en Fühlingen, la gestión técnica fue responsabilidad de los ingenieros ferroviarios alemanes Georg Holzer y Josef Hinsken.
 El 8. Octubre de 1952, en presencia del entonces Ministro Federal de Asuntos Económicos Ludwig Erhard (1897-1977, Canciller Federal 1963-1966), se realizó una primera prueba pública sobre esto, en la que se alcanzaron velocidades de inicialmente 80 km/h, más tarde incluso 160-180 kilómetros por hora.
Fotos de la pista de pruebas en Colonia-Fühlingen: Estas imágenes muestran la pista de prueba de ALWEG en Colonia a finales de los años cincuenta. La pista de prueba corrió sobre una longitud de aprox. 1.6 kilómetros y permitió a los ingenieros probar el sistema en condiciones realistas. Las fotos muestran el carro de monorraíl en la viga de hormigón elevada y ofrecen una vista de la estructura técnica del sistema.
En noviembre de 1954, incluso el emperador de Etiopía Haile Selassie I (1892-1975), que fue el primer jefe de Estado extranjero en hacer una visita de Estado a la joven República Federal, visitó las instalaciones.
Para los desarrollos posteriores, se creó una pista de prueba de casi dos kilómetros de largo que incluía edificios de empresas asociadas en el mismo sitio. Aquí podría “el 23. Julio de 1956 en el mismo lugar se presentará el primer tren en tamaño original” (Sardemann 2005). Según los planes, esta sección estaba destinada para su uso posterior en el anillo de un ferrocarril suburbano (www.wisoveg.de, Klaus Wedde).
Las razones del fracaso del proyecto, que es muy ambicioso en términos de planificación técnica y urbana, son, por un lado, un escepticismo de gran alcance y la consiguiente falta de aceptación en comparación con un sistema que parece francamente futurista para los años 1950/60. Además, sin embargo, también hubo temores sobre la compatibilidad insuficiente con el tráfico convencional (ferroviario) además del miedo a una interferencia demasiado grande en el paisaje urbano y el paisaje cultural.
Probablemente el mayor empresario de entretenimiento de los 20. Century, el productor de cine e inventor de Mickey Mouse Walt Disney (1901-1966) obtuvo una licencia de réplica para el primer Disneyland en Anaheim (California, Estados Unidos), que se inauguró en 1955, después de un viaje a Europa en 1958. Aquí el ferrocarril funciona en una escala de 5/8 hasta hoy.
“Los trenes de Alweg hoy viajan a través de Disneylands en California, Florida y Tokio, el primero desde 1959. … En Seattle, los trenes originales todavía operan hoy en día, que Alweg construyó en 1962 para la Exposición Mundial ‘Century 21’… Desde 1964, el ferrocarril ha estado conectando el centro de la ciudad de Tokio con el aeropuerto de Haneda, los trenes según el principio de Alweg están en el antiguo sitio de la Expo de Osaka (Exposición Mundial 1970, Verf.) En la carretera. Los sistemas monorraíl de Kuala Lumpur y Las Vegas también son descendientes de Alweg. En Dubai, el monorraíl te llevará a la isla artificial de la palma de Jumeirah (que abrió en 2009 Monorraíl de Palm Jumeirah o Monorraíl de Dubai, citar con antelación después de www.ksta.de, 2012)
Artemis II
Artemis II
Insignia de la misión Artemis II

Nombres: Artemis II, Misión de Exploración-2 (EM-2)
Tipo de misión: Vuelo lunar tripulado
Operador: NASA
Duración de la misión: 10 días (planificado)
Propiedades de la nave
Nave: CM-003 Integrity
Tipo de nave: Orión MPCV
Tripulación
Tamaño: 4
Miembros
Foto oficial de la tripulación, en sentido horario de izquierda a derecha Koch, Glover, Hansen y Wiseman.
Comienzo de la misión
Lanzamiento: NET El 1 de abril de 2026 a las 22:35 UTC
Vehículo: Sistema de Lanzamiento Espacial Block 1
Fin de la misión: 11 de abril de 2026 a las 00:07:27 UTC
Recuperado por: Marina de los EE. UU. (Clase San Antonio)
Aterrizaje: TBD
Lugar: Océano Pacífico (previsto)
Real: Amerizaron a unos 70 kilómetros de la costa de Norteamérica (32,3º norte, 117,8º oeste)

La nave Orión y su módulo de servicio europeo, con los paneles solares, para la misión Artemis 2 se prepararán en marzo de 2025.
Artemis II es una misión espacial lunar planificada bajo el programa Artemis, liderado por la NASA. Se prevé que sea el segundo vuelo del Sistema de Lanzamiento Espacial (SLS) y es tanto la primera misión tripulada de la nave espacial Orión como la primera misión tripulada a las cercanías de la Luna desde el Apolo 17, en 1972. El lanzamiento está previsto para no antes del 5 de febrero de 2026.
La misión de diez días llevará a los astronautas de la NASA Reid Wiseman, Victor Glover y Christina Koch, junto con Jeremy Hansen de la Agencia Espacial Canadiense, en una trayectoria de retorno libre alrededor de la Luna y de regreso a la Tierra.[1]
Artemis II se denominó originalmente Misión de Exploración-2 (EM-2) y su propósito inicial era apoyar la Misión de Redirección de Asteroides, ahora cancelada. Sus objetivos se revisaron tras el establecimiento del programa Artemis.
Historia
Planificación de misiones y selección de lanzadores (2017-2021)
En 2017, Exploration Mission-2 fue una misión de lanzamiento único proyectada de un cohete Space Launch System (SLS) Block 1B con una etapa superior de exploración, una nave espacial lunar Block 1 Orion y una inserción de carga útil de 50.7 toneladas. El plan era encontrarse con un asteroide previamente colocado en órbita lunar por la Misión robótica de redirección de asteroides y hacer que los astronautas realizaran caminatas espaciales y recolectaran muestras.[2][3] Después de la cancelación en abril de 2017 [4] de la Misión de redirección de asteroides, se propuso una misión de 8 días con una tripulación de 4 astronautas, enviados en una trayectoria de retorno libre alrededor de la Luna.[5] Otra propuesta sugerida en 2017 fue llevar a 4 astr onautas a bordo de Orion en un viaje de 8 a 21 días alrededor de la Luna para entregar el primer elemento de la Puerta del Espacio Profundo.[6] En marzo de 2018, se decidió lanzar el módulo Gateway en un vehículo de lanzamiento comercial [7] debido a retrasos en la construcción del Mobile Launcher necesario para albergar la etapa superior de exploración más potente. Se seleccionó que el lanzador fuera el Falcon Heavy de SpaceX.[8]
Desarrollo, pruebas e integración de hardware (2021-presente)
Representación artística de la nave Orión en órbita lunar. Artemis II no entrará en órbita, sino que realizará un sobrevuelo lunar en su trayectoria de libre retorno.
La etapa central SLS para Artemis II se elevó en High Bay 2 del Edificio de Ensamblaje de Vehículos poco después de que comenzaran las operaciones de apilamiento en diciembre de 2024.
El 11 de febrero de 2023, la NASA giró la sección del motor de la etapa central de Artemis II a una posición horizontal, lo que marcó el último hito importante antes de su integración con el resto del vehículo. El 20 de marzo, la sección del motor se acopló a la etapa central en el Edificio 103 de las Instalaciones de Ensamblaje Michoud en Nueva Orleans. Inicialmente, la NASA esperaba entregar la etapa central completa al Centro Espacial Kennedy (KSC) en el verano de 2023, pero para mayo, la fecha límite se había pospuesto a finales del otoño de 2023.
Los motores RS-25 con números de serie E2047, E2059, E2062 y E2063 se instalaron en la etapa central en Nueva Orleans el 25 de septiembre de 2023. Sin embargo, después de que se descubrió una fuga en el sistema hidráulico de su válvula de oxígeno, el motor E2063 se reemplazó por el E2061 en abril de 2025.
En junio de 2024, la NASA anunció que la etapa central completamente equipada estaba programada para ser entregada al KSC en julio, lo que llevó a cabo con éxito del 16 al 25. Los adaptadores necesarios para la integración del vehículo de lanzamiento completo también alcanzaron una finalización sustancial en junio de 2024 y llegaron al KSC en septiembre de 2024.
La tripulación de Artemis II fue anunciada e l 3 de abril de 2023 por el administrador de la NASA Bill Nelson durante su discurso «Estado de la NASA» en una instalación de la NASA en Ellington Field en las afueras de Houston,[9] y la tripulación hizo una aparición pública esa noche en el cercano estadio NRG durante el juego de campeonato March Madness de 2023.[10]
La NASA había previsto inicialmente septiembre de 2024 para comenzar las operaciones de apilamiento de cohetes. Sin embargo, el calendario se retrasó más de 2 meses debido a las investigaciones sobre problemas con el sistema de soporte vital de Orión y a daños inesperados en su escudo térmico observados tras la reentrada de Artemis I. El ensamblaje de los cohetes finalmente comenzó el 20 de noviembre de 2024. El ensamblaje se completó el 20 de octubre de 2025 con la instalación de la cápsula Orión, el módulo de servicio de emergencia (ESM) y el sistema de aborto de lanzamiento totalmente integrados en la parte superior del cohete SLS.
Fecha de lanzamiento
Durante las revisiones preliminares en 2011, la fecha de lanzamiento se fijó en algún lugar entre 2019 y 2021, pero posteriormente la fecha de lanzamiento se retrasó a 2023. En enero de 2024, se esperaba que la misión se lanzara en septiembre de 2025. Sin embargo, en octubre de 2024, la Oficina del Inspector General de la NASA, determinó que el equipo de Sistemas Terrestres de Exploración ya había agotado su tiempo reservado para resolver cualquier problema imprevisto, lo que llevó a la oficina a determinar que la fecha de lanzamiento de septiembre de 2025 probablemente se retrasaría. En diciembre de 2024, el administrador saliente Nelson anunció que el lanzamiento se retrasó debido a los meses de investigaciones de ingeniería sobre problemas con el sistema de soporte vital y el escudo térmico, pero que apuntaban a un lanzamiento en abril de 2026.
En marzo de 2025, AmericaSpace informó que la misión podría acelerarse, con la fecha de lanzamiento potencialmente adelantada 2 meses a febrero de 2026. La NASA respondió en un comunicado, diciendo que no podía confirmar la fecha revisada, pero señaló:
Estamos buscando maneras de permitir un lanzamiento más temprano si es posible, potencialmente lanzando tan pronto como febrero de 2026. Un objetivo de febrero le permite a la agencia capitalizar las eficiencias en el flujo de operaciones para integrar el cohete SLS, la nave espacial Orion y los sistemas terrestres de apoyo, manteniendo al mismo tiempo la seguridad de la tripulación como la máxima prioridad.
Para agosto de 2025, medios más importantes como NASASpaceflight, el periodista Eric Berger y el senador estadounidense y exastronauta Mark Kelly también informaron que la misión se había adelantado a febrero de 2026. En septiembre, funcionarios de la agencia espacial anunciaron que estaban buscando una ventana de lanzamiento que se abriera el 5 de febrero de 2026.
Para el lanzamiento de misiones lunares existen ventanas mensuales de unos días de duración cada mes lunar, y ventanas diarias que duran pocas horas en días dentro de la ventana mensual. El plan revisado de Artemis II, que contempla que Orión realice una reentrada por saltos más corta, limita aún más los días dentro de una ventana mensual durante los cuales se puede realizar un lanzamiento.
La ventana de lanzamiento más temprana de Artemis II se abre del 5 al 11 de febrero de 2026[11] con la misión prevista para lanzar no antes del 6 de febrero de 2026.
Tripulación
El suplente (de pie a la izquierda) y la tripulación principal de Artemis II tras una rueda de prensa en diciembre de 2024.
| Tripulación principal | |
| Puesto | Astronauta |
| Comandante | Reid Wiseman, NASA Segundo vuelo |
| Piloto | Victor Glover, NASA Segundo vuelo |
| Especialista de misión 1 | Christina Koch, NASA Segundo vuelo |
| Especialista de misión 2 | Jeremy Hansen, CSA Primero vuelo |
Artemis II estará tripulada por 4 astronautas: el comandante Reid Wiseman, el piloto Victor Glover y la especialista de misión Christina Koch, todos de la NASA, junto con el especialista de misión Jeremy Hansen de la Agencia Espacial Canadiense. El 22 de noviembre de 2023, Jenni Gibbons fue nombrada suplente de Hansen, y el 3 de julio de 2024, André Douglas fue nombrado suplente de los 3 astronautas de la NASA.
Glover se convertirá en la primera persona de color, Koch la primera mujer y Hansen en el primer no estadounidense en viajar a la Luna. Hansen y Gibbons, ambos canadienses, fueron seleccionados por la Agencia Espacial Canadiense como parte de un tratado de 2020 entre Estados Unidos y Canadá que facilitó su participación en el programa Artemis.
Misión
Diagrama que muestra los objetivos planificados de la misión Artemis II.
El plan de la misión Artemis II es enviar a 4 astronautas en la primera nave espacial Orión a un sobrevuelo lunar utilizando la variante Bloque 1 del Sistema de Lanzamiento Espacial. El perfil de la misión es una inyección multi-trans-lunar (MTLI), o múltiples encendidos de salida, e incluye una trayectoria de retorno libre desde la Luna. La nave espacial Orión será enviada a una órbita terrestre alta con un período de aproximadamente 24 horas. Durante este tiempo, la tripulación realizará varias comprobaciones de los sistemas de soporte vital de la nave espacial, así como una demostración de operaciones de encuentro y proximidad en el espacio utilizando la Segunda Etapa Criogénica Delta (ICPS) gastada como objetivo. Cuando Orión alcance el perigeo una vez más, encenderá su motor principal para completar la maniobra TLI, que la enviará a una trayectoria de retorno libre lunar, antes de regresar a la Tierra.
Comunicaciones ópticas
Módulos del Sistema de Comunicaciones Ópticas en la nave Orion.
Artemis II probará y demostrará las comunicaciones ópticas hacia y desde la Tierra utilizando el Sistema de Comunicaciones Ópticas Artemis II de Orión (O2O). El hardware O2O se integrará en la nave espacial Orión e incluye un módulo óptico (un telescopio de 100 mm [4 pulgadas] y 2 cardanes), un módem y electrónica de control. O2O se comunicará con estaciones terrestres en California y Nuevo México. El dispositivo de prueba enviará datos a la Tierra con una velocidad de descarga de hasta 260 megabits por segundo.
Descripción general de la misión
La trayectoria de Artemis II se puede dividir en varias fases clave, a lo largo de un viaje de aproximadamente 10 días.
Lanzamiento
- Vehículo de lanzamiento: Sistema de Lanzamiento Espacial (SLS) Bloque 1.
- Lugar de lanzamiento: Centro Espacial Kennedy, Complejo de lanzamiento 39B.
- Duración: Aproximadamente ocho minutos para alcanzar la órbita inicial.
- Trayectoria: El SLS lanzará a Orión a una órbita terrestre baja (LEO) durante un período muy corto de tiempo, y luego disparará nuevamente para colocar a Orión en una órbita altamente excéntrica con un período de aproximadamente 24 horas.
Comprobación de la órbita terrestre y de los sistemas
- Órbita: Órbita altamente excéntrica con un apogeo superior al de los satélites de comunicaciones típicos.
- Duración: Aproximadamente 24 horas.
- Actividades: La tripulación realizará comprobaciones en los sistemas de la nave espacial Orión, asegurándose de que todos funcionen correctamente antes de continuar con la misión. También realizarán demostraciones de operaciones de proximidad con la etapa superior del vehículo de lanzamiento.
Inyección translunar
- Maniobra: Después de la verificación de los sistemas, la nave espacial Orión realizará un encendido TLI utilizando el Módulo de Servicio, impulsándolo fuera de la órbita terrestre hacia la Luna.
- Trayectoria: Una quemadura precisa para colocar a Orión en una trayectoria que lo llevará alrededor de la Luna.
Vuelo lunar
- Altitud: El punto de aproximación más cercano se encuentra aproximadamente a 7400 kilómetros de la superficie lunar.
- Duración: Varios días para viajar a la Luna, volar alrededor de ella y comenzar el viaje de regreso.
- Actividades: La tripulación continuará monitoreando y probando los sistemas de Orión y recopilando datos sobre los efectos de los viajes al espacio profundo.
Trayectoria de regreso
- Maniobra: Después del sobrevuelo lunar, Orión utilizará la gravedad de la Luna para ayudar en su regreso a la Tierra, una maniobra conocida como trayectoria de retorno libre.
- Trayectoria: Un camino que traerá naturalmente a Orión de regreso a la Tierra sin la necesidad de propulsión adicional si los sistemas fallan.
Reingreso y amerizaje
- Fase de reingreso: Orión reingresará a la atmósfera de la Tierra.
- Amerizaje: En el Océano Pacífico, los equipos de recuperación recuperarán la nave espacial y la tripulación.
- Duración: Se espera que la misión completa dure unos diez días.
Cargas útiles secundarias del CubeSat
La iniciativa de Lanzamiento de CubeSats (CSLI) de la NASA originalmente buscó propuestas en 2019 de instituciones y empresas estadounidenses para volar misiones CubeSats como carga útiles secundarias a bordo del SLS en la misión Artemis II. La NASA planeó aceptar CubeSats de seis unidades (12 kg) y doce unidades (20 kg), que se montarían en el interior del anillo adaptador de la etapa entre la etapa superior del SLS y la nave espacial Orión, y se desplegarían después de que Orión se separara en la órbita terrestre alta. Aunque las selecciones se esperaban inicialmente para febrero de 2020, todas las cargas útiles secundarias se retiraron de la misión en octubre de 2021.
En septiembre de 2024, la NASA anunció que volarían 5 CubeSats de socios internacionales a borde de la misión Artemis II. Las cargas útiles, seleccionadas de naciones signatarias de los Acuerdos Artemis, están destinadas a promover la investigación científica y tecnológica global, al tiempo que amplían el acceso internacional al espacio profundo. El primer CubeSat seleccionado fue el alemán TACHELES, que examinará el impacto de las condiciones espaciales en los componentes eléctricos utilizados en los vehículos lunares. En mayo de 2025, la NASA anunció que había seleccionado el satélite ATENEA de la Comisión Nacional de Actividades Espaciales de Argentina para unirse a la misión, con los objetivos de estudiar el blindaje radiológico, mapear el entorno de radiación circundante, recopilar datos GPS para la planificación de la misión y probar un sistema de comunicación de larga distancia. También está previsto que vuelen CubeSats del Instituto de Investigación Aeroespacial de Corea y la Agencia Espacial Saudita, con las 5 cargas útiles destinadas a la órbita terrestre alta.
La interfaz principal de la página web.
Difusión mediática
Para concienciar al público, la NASA proporcionó un sitio web donde el público puede obtener una tarjeta de embarque digital de recuerdo para la misión. Antes del 21 de enero de 2026, los usuarios podrán ingresar sus nombres en línea, que se almacenarán en una tarjeta de memoria SD dentro de la nave espacial Orión durante su órbita lunar. El sitio web genera una imagen de «tarjeta de embarque» para descargar, con el nombre o el texto ingresado por el visitante.
Misiones similares
En diciembre de 1968, la misión Apolo 8, tripulada por los astronautas Frank Borman, Jim Lovell y William Anders, voló el módulo de mando y servicio más allá de la órbita baja terrestre y completó diez órbitas lunares. Similar a la misión Artemis II planeada, en el sentido de que contaba con tripulación y no alunizaba, se diferenció al ser puesta en órbita. El Apolo 13 (1970) fue la única misión Apolo, y el único vuelo espacial tripulado hasta la fecha, que sobrevoló la Luna siguiendo una trayectoria de retorno libre.
Para sorpresa de todo el mundo, en las ruedas de prensa sobre la misión celebradas el 23 de septiembre, la agencia espacial anunció que estaba barajando como primera fecha posible para el lanzamiento el 5 de febrero (es muy probable que esta fecha se retrase en los próximos meses). De febrero a abril las ventanas de lanzamiento de cada mes duran de cuatro a ocho días. Cada día, la ventana tiene una duración de unas horas, que en febrero coincide con la tarde-noche local en Florida
La presencia de una tripulación se traduce en que en esta ocasión se hará una prueba de cuenta atrás, como en los viejos tiempos del transbordador espacial, o TCDT (Terminal CountDown Demonstration Test), en la que se simulan los procedimientos de cara al lanzamiento, incluyendo la llegada de los astronautas a la rampa y su introducción en la cápsula. La prueba, que se para a unos 20 segundos antes del despegue, no incluye la carga de propelentes por motivos de seguridad
Otra diferencia con respecto a Artemisa I es que esta vez el cohete está equipado con una torre de escape o LAS (Launch Abort System) completamente operativa. Precisamente, el LAS se activará 5 minutos antes del despegue.
Durante el lanzamiento, cualquier fallo de los SRB activará el sistema de escape LAS. Si se apaga un motor RS-25 durante los primeros 23 segundos del vuelo, se realizará un aborto en el Pacífico. Si falla un motor entre los 23 segundos y los 5 minutos, no se podrá llegar a la Luna, pero sí a órbita baja. Si el fallo es posterior, se podrá ejecutar una misión normal a la Luna.
La nave Orión unida a la etapa ICPS (NASA).

Pero sin duda, el momento álgido de la misión será el sobrevuelo lunar, casi en el sexto día de la misión. Los cuatro astronautas pasarán a una distancia mínima de la Luna de entre 6500 y 10000 kilómetros, dependiendo del día de lanzamiento, sobre la cara oculta (como comparación, el Apolo 13, la misión lunar Apolo que pasó más lejos de la Luna, lo hizo a unos 250 kilómetros de su superficie). Los astronautas dedicarán un día de actividades científicas centradas en el sobrevuelo, aunque la nave Orión solo estará unas tres horas relativamente cerca de nuestro satélite, un tiempo que los astronautas dedicarán a observar a través de las cinco ventanas de la nave. Paradójicamente, podrán ver mejor la cara oculta de la Luna en su conjunto que las tripulaciones del programa Apolo, ya que estas últimas se lanzaron mientras la mayor parte de la cara visible estaba iluminada, y la cara oculta en sombra, porque las zonas de alunizaje estaban en el hemisferio visible). Durante el sobrevuelo la tripulación perderá el contacto con la Tierra al pasar nuestro planeta por detrás de la Luna (a diferencia de China, EE. UU. no dispone por ahora de satélites retransmisores para enviar datos desde la cara oculta).
La primera misión tripulada del programa Artemisa de la NASA, Artemisa II, se retrasa de septiembre de 2025 a abril de 2026. Del mismo modo, la primera misión de alunizaje, Artemisa III, lo hace de septiembre de 2026 a mediados de 2027. Así lo anunció el administrador de la NASA Bill Nelson el 5 de diciembre en una rueda de prensa.
Hemos tenido que esperar más de medio siglo para ver de nuevo un cohete en la rampa capaz de llevar humanos hacia la Luna. En concreto, desde diciembre de 1972, cuando despegó la misión Apolo 17. Ahora, 53 años más tarde, le toca el turno a la misión Artemisa II, que llevará a cuatro astronautas alrededor de la Luna en la nave Orión bautizada como Integrity. Gran parte de la
Y es que este transporte oruga protagonista del traslado se trata de otra reliquia de la era Apolo, el CT-2 (Crawler Transporter 2), que se colocó bajo la plataforma móvil ML1 (M obile Platform 1) sobre la que se había ensamblado el SLS y, una vez apoyada la plataforma en cuatro puntos, comenzó su transporte desde la High Bay 3 del VAB hasta la rampa 39B, un camino de 6,8 kilómetros que completó en unas doce horas.
Traslado del VAB a la 39B (Google Earth).
El SLS de Artemisa II deja el VAB (NASA).
Bueno, todos sabíamos que Artemisa II se iba a retrasar por culpa de las fugas de hidrógeno. Y, efectivamente, así ha sido. El segundo cohete SLS Block 1 de la NASA realizó el 2 de febrero de 2026 la esperada prueba de carga de propelentes, denominada WDR (Wet Dress Rehearsal) en la jerga aeroespacial. Esta prueba consiste en llenar los tanques del SLS con hidrógeno y oxígeno líquidos, simulando todos los pasos de un lanzamiento real hasta los últimos 20 segundos. Un total de 987 toneladas de propelentes en la etapa central (144 toneladas de hidrógeno y 840 toneladas de oxígeno) y 12,7 toneladas en la segunda etapa ICPS. Sin embargo, no pudo ser.
En un «te lo dije» de manual, el SLS quiso confirmar su temperamento y la prueba no pudo completarse debido a… ¡fugas de hidrógeno! La prueba WDR es un proceso largo y comenzó el 31 de enero, 39 horas antes de un lanzamiento simulado a las 09:00 hora local del 2 de febrero (02:00 UTC del 3 de febrero). El 2 de febrero a las 11:25 hora local (16:25 UTC) se dio luz verde al llenado de los tanques y todo parecía ir bien. Tras enfriar las conexiones y umbilicales, a las 12:25 hora local empezó el llenado en modo lento y luego en modo rápido. Pero a las 13:32 hora local, con el tanque de hidrógeno al 55%, la prueba se paró al detectarse una fuga de hidrógeno, aunque luego se decidió continuar tras calentar la conexión con los umbilicales (permitiendo dilatación de las juntas). El tanque se llenó hasta el 77% y la carga volvió a pararse para estudiar la situación.
Tras la reanudación de la cuenta, se logró llenar todos los tanques de las dos etapas a las 17:44 hora local (22:44 UTC), todo un éxito. Sin embargo las fugas no desaparecieron. Se envió un equipo de cinco técnicos para cerrar las dos escotillas de la cápsula Orión (la de la cápsula y la escotilla de la cubierta del sistema de escape LAS). A las 03:00 UTC la prueba se encontraba en la espera indefinida T-10 minutos para el despegue. Dos horas más tarde se logró continuar e incluso se retrajo el brazo de acceso de la tripulación, pero poco después, al comenzar con la presurización de los tanques, la fuga de hidrógeno hizo su aparición de nuevo. El control de la misión decidió terminar con la prueba a T-5 minutos 5 segundos, lejos de los T-20 segundos planeados. Para entonces la hora de lanzamiento simulado se había retrasado unas tres horas, hasta las 00:00 hora local (05:00 UTC). Una vez terminada la prueba se vaciaron los tanques, un proceso que terminó a las 06:00 hora local aproximadamente.
Por otro lado, hay que recordar que, debido al pequeño tamaño de la molécula de hidrógeno, es prácticamente imposible reducir a cero las fugas de este elemento. Cuando la NASA habla de fugas se refiere a una pérdida del 16% o más —las cifras específicas pueden variar según condiciones meteorológicas u otros factores— del flujo de hidrógeno que se está introduciendo en el cohete. Evidentemente, se hace necesario un nuevo WDR. Pero, sea como sea, la NASA ha decidido no intentarlo en febrero y se va directamente a marzo. La razón es que el lanzamiento ya no podía tener lugar antes del 8 de febrero como muy pronto y las únicas ventanas de lanzamiento disponibles este mes eran los días 10 y 11, que no se podrían alcanzar si había que repetir el WDR. En marzo las ventanas disponibles son los días 6, 7, 8, 9 y 11. De no poder despegar estos días, nos iríamos a abril.
El lanzamiento de Artemisa II ya no tendrá lugar hasta abril de 2026, como muy pronto. Recordemos que la misión tuvo que retrasarse a marzo después de que la primera prueba de llenado de propelentes o WDR (Wet Dress Rehearsal) del 2 de febrero no pudiera completarse por las continuas fugas de hidrógeno del umbilical encargado de llenar el tanque principal de la etapa central del cohete SLS. Por supuesto, un lanzamiento en marzo dependía de que la repetición del WDR fuese un éxito. Y así fue: el 19 de febrero, tras algunos problemas previos, la NASA llevó a cabo la segunda prueba de carga de propelentes —hidrógeno y oxígeno líquidos— de la etapa central y de la segunda etapa ICPS. Esta vez todo fue como la seda y no hubo fugas de hidrógeno importantes. Como estaba previsto, la cuenta atrás se paró a los 29 segundos del despegue.
Confiados y exultantes por el éxito, la NASA anunció en una rueda de prensa que el lanzamiento tendría lugar el 6 de marzo. Sin embargo, solo un día después, el 21 de febrero, la agencia espacial anunció que el lanzamiento no podría ser en marzo. No solo eso, el SLS deberá regresar desde la rampa 39B al edificio de ensamblaje vertical (VAB), una maniobra que veremos el día 24 de febrero. Pero, si no había habido fugas de hidrógeno, ¿cuál era la causa de este nuevo contratiempo? Pues el motivo es el sistema de presurización de la segunda etapa ICPS, que funciona mediante helio. Durante una prueba rutinaria posterior a la WDR-2, el control de la misión comprobó que se había interrumpido el flujo de helio en la etapa. Y, sin helio, el motor de la etapa RL-10B2 no funcionará.
El SLS Block 1 de Artemisa II en la rampa 39B visto desde el espacio (Airbus).
El despegue de la primera misión tripulada lunar del siglo XXI está previsto para el 1 de abril a las 22:24 UTC (2 de abril a las 00:24 hora española). La ventana de lanzamiento dura dos horas y el despegue puede retrasarse dentro de la misma siempre y cuando no se supere la barrera de T-33 segundos (33 segundos para el despegue), en cuyo caso habría que aplazarlo 24 o 48 horas. Si Artemisa II no puede despegar el día 1, la NASA podría lanzar la misión los días 2, 3, 4, 5 o 6 de abril. En caso de que no pudiera ser estos días, nos iríamos al 30 de abril. Gracias al nuevo depósito de hidrógeno de la rampa 39B del Centro Espacial Kennedy (KSC), se puede repetir el intento de lanzamiento 24 horas después, a diferencia de Artemisa I. No obstante, debido a otras limitaciones, realmente la NASA solo dispone de cuatro intentos de lanzamiento durante los primeros seis días del mes, no de seis, que puede combinar mediante retrasos de 24 o 48 horas.
Por fin el lanzamiento
Es difícil imaginar una cue nta atrás más perfecta que la experimentada por la tripulación de Artemisa II. Casi nadie apostaba a que la primera misión con humanos fuera de la órbita baja en más de medio siglo despegase al primer intento. Pero así ha sido. El 1 de abril de 2026 a las 22:35 UTC despegaba el segundo cohete SLS Block 1 de la NASA con la nave Orión Integrity desde la rampa 39B del Centro Espacial Kennedy (KSC) de Florida. A bordo iban Reid Wiseman (comandante), Victor Glover (piloto), Christina Koch (especialista de misión 1) y el canadiense Jeremy Hansen (especialista de misión 2).
Despegue de Artemisa II (NASA).
No solo es el primer lanzamiento tripulado fuera de la órbita baja desde la misión Apolo 17 en diciembre de 1972. También es el primero tripulado de una nave Orión, el primero oficialmente a cargo de la NASA desde 2011, la primera misión lunar con cuatro personas y, por supuesto, la primera con una mujer. Hansen es además el primer no estadounidense que viaja a la Luna. Asimismo, es el primer vuelo hacia la Luna que coincide con presencia humana en estaciones espaciales, tanto en la ISS (7 personas) como en la Estación Espacial China (3 personas). Como decíamos, la cuenta atrás transcurrió sin prácticamente incidentes, salvo por dos problemas con el sistema de destrucción en vuelo (FTS), uno de ellos causado porque el sensor de una de las dos baterías del FTS estaba dando una temperatura anómala (finalmente se decidió que no era una lectura real). En cualquier caso, estos incidentes solo retrasaron el despegue 11 minutos con respecto a la hora de apertura de la ventana de lanzamiento (22:24 UTC), que tenía una duración de dos horas.
La tripulación sale del edificio Armstrong del KSC rumbo a la rampa 39B (NASA).
Escotilla de acceso a la cápsula Orión (NASA).
La etapa central CS-2 (Core Stage 2) continuó el lanzamiento propulsada por los cuatro RS-25 hasta el apagado de los mismos (MECO) a los 8 minutos y 2 segundos y 12 segundos más tarde se separó la segunda etapa ICPS (Interim Cryogenic Propulsion Stage) con la nave Orión a 171 kilómetros de altitud. Previamente, a los 3 minutos y 13 segundos, se había separado la torre de escape LAS, la primera torre de escape completa del sistema SLS/Orión (en Artemisa I se usó una versión simplificada al no llevar tripulación). A las 22:43 UTC el conjunto ICPS/Orión quedó situado en una órbita baja inestable con un perigeo muy bajo (28 kilómetros), pero con un apogeo superior a los 2200 kilómetros. Solo con este apogeo, Artemisa II ya superó el récord de Polaris Dawn de la órbita terrestre más alta alcanzada por una nave tripulada. Después de desplegar los cuatro paneles solares del módulo de servicio de la nave Orión (T+20 minutos), la etapa ICPS efectuó un encendido de su motor RL10C-2 (en Artemisa I se usó un motor RL10B-2) a T+49 minutos (23:25 UTC) para elevar el perigeo a los 185 kilómetros. La etapa central reentró en la atmósfera sobre el Pacífico.
La nave Orión se separó de la etapa I CPS a las 01:57 UTC, más de tres horas después del despegue. Después de alejarse 120 metros, el piloto Victor Glover, ayudado por el comandante Reid Wiseman, comenzó a llevar a cabo las maniobras de la Integrity para acercarse hasta la etapa hasta los 10 metros de distancia, comprobando así la fidelidad de los simuladores de pilotaje de la Orión. Las maniobras, con una duración de 70 minutos, fueron un éxito y las 03:25 UTC Integrity maniobró para alejarse de la etapa, quedando en una órbita de 56 x 70 152 kilómetros. La etapa ICPS desplegó cuatro cubesats de Arabia Saudí (Space Weather CubeSat 1), Argentina (ATENEA), Alemania (TACHELES) y Corea del Sur (K-Rad Cube). Después de las maniobras, la tripulación consiguió reparar el retrete, que había generado una luz de alarma al no poder funcionar correctamente (el problema fue solucionado por Koch; aparentemente, no se había vertido suficiente agua dentro del mismo; eso sí, mientras se reparaba, al menos un astronauta tuvo que ir al baño usando bolsas para las heces como en el Apolo). También se experimentó un pequeño problema de comunicaciones con la tripulación al pasar de un satélite TDRS a otro, aunque la telemetría no llegó a interrumpirse. La tripulación también comprobó el buen funcionamiento
 de los tres depuradores de dióxido de carbono. Por su parte, la etapa ICPS reentró sobre el Pacífico a las 23:30 UTC. Retrete de la Orión (situado en el ‘suelo’ de la cápsula) (NASA).
A las 12:07 UTC la nave efectuó un encendido de 43 segundos de duración del motor OMS del Módulo de Servicio Europeo (ESM-2) para elevar el perigeo hasta los 195 kilómetros (la maniobra tuvo lugar en medio del periodo de sueño de la tripulación, que se levantó para supervisarla y luego, en teoría, volvió a dormir). Tres minutos más tarde se alcanzó el apogeo, de 70 174 kilómetros. Cuando la nave pasó por este punto, a las 23:50 UTC del 2 de abril, el OMS se activó otra vez, esta vez durante 5 minutos y 50 segundos, para llevar a cabo la maniobra TLI y poner, ahora sí, a los cuatro astronautas en una trayectoria hacia la Luna.
Panel de instrumentos de la Orión (NASA).

El cohete
Cohete SLS Block 1 (NASA).
Nave Orión
La nave Orión, formalmente denominada MPCV (Multi-Purpose Crew Vehicle) tiene como contratista principal a Lockheed Martin. El conjunto MPCV incluye la torre de escape LAS, la cápsula Orión o Módulo de Tripulación (CM), el Módulo de Servicio Europeo (ESM), el adaptador que une el CM con el ESM, el cono adaptador SAC (Spacecraft Adapter Cone) que une la nave con el OSA de la segunda etapa ICPS y los paneles desechables SAJ que rodean al módulo de servicio durante el lanzamiento. La nave Orión es capaz de permanecer 21 días en el espacio con una tripulación de cuatro personas sin acoplarse a ninguna estación espacial o módulo lunar. Orión (la cápsula CM más el Módulo de Servicio) tiene una masa total de 26,31 toneladas, una longitud de 7,3 metros y un diámetro de 5,2 metros, con una envergadura de 19 metros con los 4 paneles solares desplegados. La masa de la Orión MPCV con el sistema LAS y los adaptadores es de 35,38 toneladas.
Partes del MPCV Orión (NASA).
La cápsula (Crew Module) de esta misión es el CM-003 —el primer CM, el CM-001, fue el de la misión EFT-1 de 2014— y tiene una masa de 10,387 toneladas, un diámetro de 5,2 metros y una altura de 3,3 metros. Es la mayor cápsula tripulada jamás construida y su forma general es idéntica al módulo de mando del Apolo, con un ángulo de 57,5º. Su parte central es el segmento presurizado, formado por 7 piezas de una aleación verdosa de aluminio-litio soldadas entre sí. La cápsula lleva cuatro ventanas, una escotilla de acceso lateral para la entrada de la tripulación en la rampa y una escotilla frontal que comunica con el túnel de acoplamiento. En esta misión la nave no lleva sistema de acoplamiento (el túnel se usará por primera vez en la misión Artemisa III). El escudo térmico trasero, de 5 metros de diámetro, es el mayor que se haya construido para una cápsula espacial y está formado por 186 bloques de material ablativo Avcoat basado en el material empleado en las naves Apolo, unido a una estructura de titanio (cada bloque tiene una forma única). El escudo debe ser capaz de soportar 2760 ºC durante la reentrada. La parte fronta l de la cápsula está cubierta por 1300 losetas de sílice derivadas de las empleadas en el escudo térmico del transbordador espacial. Las losetas se hallan cubiertas por una capa de aluminio para protegerlas, una capa que le da a la cápsula un aspecto reluciente. El CM dispone de 12 propulsores MR-104G a base de hidrazina para orientar la cápsula tras la separación del módulo de servicio y durante la reentrada (cada uno con un empuje de 712 newton). El CM tiene un volumen de 19,56 metros cúbicos, de los cuales son habitables 8,95 metros cúbicos.
Escudo térmico de la nave Orión de Artemisa II (NASA).
El escudo térmico de la nave Orión está integrado por el escudo térmico inferior y el superior. El inferior, capaz de soportar 2760 ºC, está formado por 186 bloques de material ablativo Avcoat (basado en el material empleado en las naves  Apolo), unido a una estructura de titanio (cada bloque tiene una forma única). El escudo frontal lo forman 1300 losetas de sílice derivadas de las empleadas en el escudo térmico del transbordador espacial. Las losetas se hallan cubiertas por una capa de aluminio para protegerlas, una capa que le da a la cápsula un aspecto reluciente, pero que desaparece tras la reentrada, de ahí su color oscuro una vez en el agua. A partir de Artemisa III se usará un escudo térmico diferente con un material más poroso.
La misión Artemisa II ha terminado exitosamente con el amerizaje de la cápsula Integrity en el océano Pacífico el 11 de abril de 2026 a las 00:07:27 UTC. Reid Wiseman, Victor Glover, Christina Koch y Jeremy Hansen amerizaron a unos 70 kilómetros de la costa de Norteamérica (32,3º norte, 117,8º oeste) y fueron recogidos por personal del portahelicópteros USS John P. Murtha. Finaliza así la primera misión a la Luna del siglo XXI, con una duración total de 9 días, 1 hora y 32 minutos (desarrollada, no obstante, en diez días de misión). Reid Wiseman, Victor Glover, Christina Koch y Jeremy Hansen han recorrido un total de 1 117 659 kilómetros y son los primeros humanos en completar una misión fuera de la influencia gravitatoria terrestre desde el Apolo 17 en diciembre de 1972 y los primeros en realizar un sobrevuelo lunar sin alunizaje desde el Apolo 13 en abril de 1970.
Amerizaje exitoso de la cápsula Orión Integrity de Artemisa II en el Pacífico (NASA)

Trayectoria de Artemisa II (NASA).

Sistema de paracaídas de Orión (chutes.nl).

Integrity con los globos de helio CMUS desplegados y la escotilla abierta y asegurada después de que se metiese el equipo de asistentes (NASA).
La cápsula eyectó la cubierta frontal mediante tres pequeños paracaídas, dejando al descubierto la parte superior de la nave para comenzar el despliegue de los paracaídas más grandes. A 6,7 kilómetros de altitud, a las 00:03 UTC, se desplegaron dos paracaídas guías que estabilizaron la cápsula y frenaron su velocidad a menos de 220 km/h. Luego se desplegaron otros tres paracaídas pilotos, encargados de tirar de los tres paracaídas principales, que se abrieron a las 00:04 UTC a solo 1,8 kilómetros de altitud (ganando en precisión en el aterrizaje, pero a costa de los nervios de los espectadores). El amerizaje tuvo lugar a una velocidad inferior a 30 km/h. Cada paracaídas principal está elaborado en nylon y kevlar y tiene una longitud de 67 metros, un diámetro de 35 metros y un peso de 120 kg. Durante el descenso se purgó la hidrazina del sistema de propulsión para evitar que fuera un problema para los astronautas y los equipos de rescate.
50 minutos después una lancha se acercó a la cápsula y, tras abrir la escotilla lateral, se introdujeron cuatro asistentes para ayudar a la tripulación a salir de la misma. Las corrientes retrasaron el despliegue del anillo de flotación alrededor de la cápsula por parte de los buzos de la US Navy, que no estuvo listo hasta una hora y diez minutos después del amerizaje. Una vez asegurada la cápsula los equipos aproximaron una balsa inflable denominada «porche frontal» y la tripulación comenzó a ser evacuada de la cápsula a la misma (primero salieron Christina Koch y Victor Glover —los astronautas situados más cerca de la escotilla— y luego Jeremy Hansen y, por último, el comandante Reid Wiseman). La balsa, con los cuatro astronautas y el equipo de la US Navy, se alejó de la cápsula para permitir que los astronautas fueran izados en parejas por sendos helicópteros Sikorsky MH-60 Seahawk (Koch y Glover primero y Wiseman y Hansen después). Los helicópteros, del HSC-23 (Helicopter Sea Combat Squadron), aterrizaron en la cubierta del USS John P. Murtha mientras el equipo preparaba la cápsula para ser recogida por el buque. Los astronautas viajaron luego a la base aeronaval de San Diego y, de allí en avión a Houston.

La tripulación frente a la cápsula Integrity en el USS John P. Murtha (NASA).

El escudo térmico de la nave Orión de Artemisa I tras la reentrada. Atención a los trozos que faltan (NASA).
ADIFO
ADIFO
Otro experimento moderno interesante es el proyecto rumano ADIFO (Obje Volador All-Direccional), presentado por los ingenieros Razvan Sabie e Iosif Taposu en 2019. ADIFO es un vehículo en forma de disco no tripulado de 1,2 m de diámetro que puede realizar despegue/aterrenamiento vertical y una transición suave al vuelo horizontal. Los ingenieros explican que eligieron la forma del disco no debido a la moda de la UFO, sino por la biomimomía: el perfil de ADIFO se asemeja a la sección transversal de un cuerpo de delfines, optimizado para la racionalización. El dispositivo está equipado con cuatro ventiladores conductos girados horizontalmente (como un quadcopter) para flotar y baja velocidad. Para el vuelo horizontal, hay dos motores a reacción con boquillas de empuje situadas detrás del disco. Estos motores pueden desviar el vector de empuje, que proporciona una alta maniobrabilidad. Además, se instalan pequeñas boquillas laterales en los lados del disco para movimientos laterales rápidos y rotación alrededor del eje. Esta combinación de sistemas permite al ADIFO moverse en cualquier dirección y cambiar rápidamente el modo de vuelo.
*Biomimicry es la ciencia aplicada de aplicar ideas de la naturaleza para crear tecnologías, materiales o diseños. Por ejemplo, el velcro se inventó observando los burdeos.

Dispositivo ADIFO durante las pruebas de campo. Imagen: Razvan Sabie
Los creadores de ADIFO afirman que su disco será capaz de realizar un «nuevo paradigma de vuelo» a gran escala. De acuerdo con los cálculos de Sabie, la forma del disco tiene ventajas naturales a velocidades supersónicas: – la forma inusual es natural para el vuelo supersónico», dice. En su opinión, el cuerpo en forma de disco simplificado potencialmente reduce las ondas de choque* y, por lo tanto, puede evitar un fuerte boom sonoro al pasar la barrera del sonido. Se supone que ADIFO es capaz de realizar maniobras afiladas – desvíos laterales repentinos, giros instantáneos y al mismo tiempo transición sin problemas de vuelo subsónico a supersónico. Hasta ahora, todas estas declaraciones se basan en los resultados del modelado numérico y las pruebas de un modelo reducido, pero si el proyecto se desarrolla, puede implementar muchas ideas que los desarrolladores de platillos voladores sólo han soñado antes.
*Las ondas de choque en aerodinámica son cambios bruscos en la presión del aire, la temperatura y la densidad que ocurren cuando un objeto se mueve más rápido que la velocidad del sonido.
A baja velocidad, opera como un quadcopter, a alta velocidad, es un avión supersónico propulsado por chorro y altamente eficiente cuyo cuerpo entero actúa como un ala de bajo arrastre. Esas son las afirmaciones de los creadores rumanos de este platillo volador que está diseñado para ofrecer una agilidad aérea sin precedentes a través de una amplia gama de velocidades.
ADIFO, o el Objeto Volador All-DIreccional, es una máquina voladora diseñada «para cambiar el paradigma real del vuelo», según el ingeniero e inventor Razvan Sabie. Sabie trabajó con el aerodinámico Iosif Taposu (Senior Scientist del Instituto Nacional de Investigación Aerospacial de Rumania, y ex Jefe de Aerodinámica Teórica del Instituto Nacional de Aviación) para desarrollar el concepto, y ha construido un prototipo de trabajo con un diámetro de 1,2 metros (3.9 pies) para pruebas.
En pocas palabras, ADIFO es un avión en forma de disco cuya superficie entera es un ala. Específicamente, tiene forma de imitar la mitad trasera de una lámina de delfín, irradiando en todas direcciones desde el centro. El borde exterior se tapa a un anillo delgado, por lo que es extremadamente resbaladizo en vuelo horizontal.
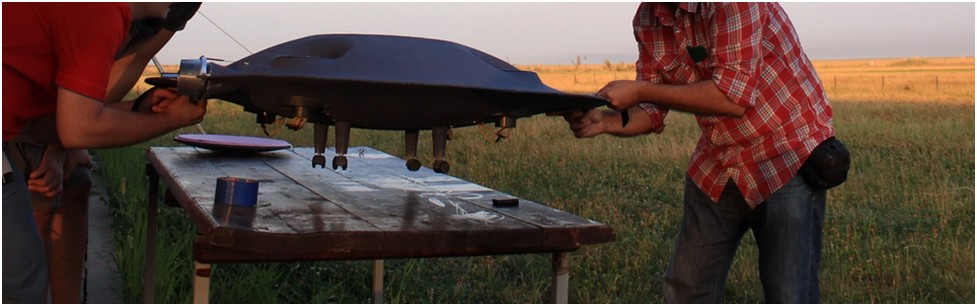
El equipo de ADIFO trabajando con el prototipo ADIFO Aeronaves
Las maniobras de VTOL y velocidad lenta son manejadas por cuatro ventiladores conductos, dejando que la ADIFO opere como un dron regular de quadcopter. También hay dos chorros en la parte posterior (sustituidos por ventiladores eléctricos adicionales en el prototipo) que proporcionan empuje horizontal, y que también pueden vectorear individualmente para lograr un alto grado de agilidad en vuelo de nivel. A altas velocidades, pequeños discos pueden salir y cubrirse sobre los ventiladores de los quadcopter para un perfil aún más suave, y de la misma manera las patas pueden retraerse.

El toque propulsivo final es un conjunto de dos boquillas de empuje lateral señaladas a cada lado, que operan como los propulsores del sistema de control de reacción en una nave espacial. En vuelo horizontal, estos permiten al ADIFO empujarse rápidamente hacia los lados en cualquier dirección, o para girar extremadamente rápidamente a medida que vuela. Eso, según Sabie, le da capacidades de maniobra inigualables por cualquier otra cosa en el aire, sin necesidad de alas separadas, ailerons, timón o solapas.
Hay más: volará boca abajo, ya sea en modo quad o en vuelo horizontal, con los jets correctos será extremadamente eficiente a medida que va transónico y supersónico, y Sabie dice que el modelaje del equipo sugiere que no habrá boom sonic tradicional creado cuando lo haga.
Las muchas direcciones diferentes en las que ADIFO puede producir empuje ADIFO Aeronaves
Aunque el prototipo es obviamente no tripulado y controlado por radio, el equipo de ADIFO afirma que tiene el potencial de democratizar el vuelo supersónico si se construye en un avión tripulado único o multi-montado con un sistema híbrido de propulsión eléctrica/jet. Será interesante ver cómo el equipo construye visibilidad del piloto en la mezcla, y qué tipo de esquema de control necesitarás para manejar la variedad de modos de vuelo y opciones de control del platillo volador.
Es una idea fascinante, y claramente podría ofrecer algunas capacidades de vuelo acrobático alucinantes una vez que las arrugas estén planchadas. Ciertamente no hay nada más por ahí que pueda flotar y dardo como un dron, al tiempo que ofrece un rendimiento extremo de alta velocidad, así como la capacidad de girar salvajemente o repentinamente producir empuje en cinco direcciones diferentes a velocidad, por no hablar de potencialmente emplear a los ventiladores conductos principales para inclinar o incluso voltear el avión en vuelo horizontal. La mente se tambalea pensando en lo que esto podría hacer en manos de un piloto bien entrenado, así como lo traicionero que podría ser para el jamón.
Al mismo tiempo, no parece una cosa ridículamente descabellada para construirse. Hay un montón de multirotores eléctricos tripulados en desarrollo, con más o menos el mismo tipo de capacidades ADIFO promete en vuelo de baja velocidad. Esas cosas están pasando, nadie tiene ninguna duda. Los propulsores vectorizados en la parte trasera están lejos de ser nuevos, la propulsión a chorro es más común y confiable que nunca, y no hay nada sobre la forma cónica de la carrocería que parece imposible o incluso súper difícil de construir. ADIFO podría necesitar considerar ventiladores de conductos adicionales, o accesorios coaxials contra-rotativos, para la redundancia, pero ciertamente no parece imposible.
Sabie y Taposu están buscando socios para llevar a ADIFO a las siguientes etapas de desarrollo.


Lo interesante lo encontramos en el empuje horizontal para desplazarse a más velocidad, para ello los ingenieros proponen utilizar dos motores a reacción. Proponen, porque el prototipo actual utiliza dos hélices en la parte trasera que proporcionan el empuje horizontal. Estos dos propulsores traseros se pueden mover individualmente en vertical para conseguir hacer girar el platillo volante. Para el giro y desplazamiento lateral también cuenta con la ayuda de pequeños propulsores de aire laterales que desplazan el platillo de su trayectoria.
Sabie ADIFO (diseño conceptual)

Los ingenieros indicaron a Motherboard que la forma de ADIFO «es natural para el vuelo supersónico» y que «la aerodinámica detrás de este avión es el resultado de más de dos décadas de trabajo». También explican que los túneles de viento confirman la aerodinámica del ADIFO y sus ventajas frente a otros objetos voladores en este campo.

A pesar de que en el vídeo lo veamos en un vuelo a bajas velocidades, el diseño está pensado para conseguir vuelos supersónicos donde el aire no juegue en contra del platillo volante. Es decir, por la forma ondulada y esférica podría realizar cambios de dirección suaves y ligeros en vuelos a velocidad transónica. También se mejoraría la transición de vuelo subsónico a vuelo transónico. De momento no tienen un modelo que alcance velocidades transónicas o supersónicas para comprobarlo.
Hélices y (en un futuro) motores a reacción
Ahora bien, ¿cómo se las ingenia ADIFO para volar sin alas y con esa forma tan rara? La respuesta está en un sistema de propulsión y hélices para despegar y aterrizar en vertical. Las maniobras de despegue, aterrizaje y movimientos a baja velocidad se realizan como con un VTOL cualquiera. Dispone de cuatro hélices en su base que le permiten realizar este tipo de acciones en el aire.

Avión de diseño conceptual VTOL híbrido-eléctrico de pasajeros y carga aérea ADIFO
El ADIFO es un avión de diseño conceptual VTOL híbrido-eléctrico de un solo pasajero y carga aérea. ADIFO significa Objeto Volador en Todas las Direcciones (All Directions Flying Object). El diseño de la aeronave se parece a un OVNI clásico (una forma de platillo) y debido a este diseño, el inventor ha declarado que el modelo de producción tendrá capacidades subsónicas, supersónicas y furtivas. El inventor ha declarado que no se inspiró en la forma clásica del OVNI, sino en la sección transversal posterior del perfil aerodinámico de un delfín. Según Sabie, el fuselaje es el ala. La aeronave es escalable.
El cuerpo aerodinámico es axialmente simétrico y puede volar en todas las direcciones alrededor del eje de la aeronave, perpendicular a la línea de cuerda. Por ello, el inventor ha declarado que el ADIFO es capaz de volar en todas las direcciones sin pérdida de aerodinámica. Se espera que el modelo de producción cuente con cuatro ventiladores eléctricos canalizados (EDF) para vuelo VTOL y dos motores a reacción para vuelo frontal. La aeronave también contará con dos toberas de empuje laterales orientadas a cada lado, que funcionan como los propulsores del sistema de control de reacción de una nave espacial. La fuente de energía de la aeronave será una fuente de energía híbrida-eléctrica. El fuselaje estará fabricado con un material compuesto de fibra de carbono para una alta relación resistencia-peso. El modelo de producción final contará con tren de aterrizaje retráctil.
Además, Sabi afirma que la aeronave presenta una alta relación sustentación-resistencia, una distribución uniforme de la carga aerodinámica y carece de punto de estancamiento. Se prevé que la aeronave presente bajas vibraciones, bajo nivel de ruido, bajo calentamiento del fuselaje y un alto ahorro de combustible a altas velocidades. La resistencia se reduce a altas velocidades, lo que proporciona un alto ahorro de combustible. El inventor afirma que habrá una transición suave de velocidades subsónicas a supersónicas sin estallido sónico. La aeronave puede volar invertida tanto a baja como a alta velocidad. También puede detenerse rápidamente en el aire y cambiar de dirección.
El inventor prevé que su aeronave se utilice para transporte aéreo personal, transporte de carga aérea y servicio militar. También afirma que sería ideal como aeronave suborbital.

Diagrama de direcciones de propulsores ADIFO
Las diferentes propulsiones que tiene ADIFO gracias a las hélices, los propulsores traseros y los laterales.
Cuatro hélices en la base hacen que el ADIFO despegue y aterrice en vertical como un drone.
Característicsa:
- Tipo de aeronave: Aeronave de diseño conceptual eVTOL de pasajeros y carga aérea
- Pilotaje: 1 piloto
- Velocidad de crucero: desconocida
- Peso máximo de carga útil: ~113 kg (250 lb) o posiblemente más
- Hélices: 4 ventiladores eléctricos canalizados EDF (para vuelo VTOL)
- Motores: 2 motores a reacción para vuelo hacia adelante
- Motores eléctricos: 4 motores eléctricos
- Fuente de energía: fuente de energía híbrida-eléctrica
- Fuselaje: compuesto de fibra de carbono
- Ventana: Toldo sobre la cabina
- Tren de aterrizaje: Tren de aterrizaje retráctil con ruedas
Características de seguridad: La Propulsión Eléctrica Distribuida (PED) proporciona seguridad mediante redundancia para pasajeros y/o carga. La PED implica contar con múltiples hélices (o ventiladores de conducto) y motores en la aeronave, de modo que si una o más hélices (o ventiladores de conducto) o motores fallan, las demás hélices (o ventiladores de conducto) y motores en funcionamiento puedan aterrizar la aeronave de forma segura. También existen redundancias de componentes críticos en los subsistemas de la aeronave.
Avión demostrador de tecnología a escala subescala eVTOL ADIFO

Llega ADIFO, un platillo volante supersónico
No lo voy a negar. Cuando vi volar al platillo supersónico ADIFO, acrónimo de All-Directional Flying Object (objeto volador todo direccional en inglés) me vinieron a la mente las imágenes de un extraño proyecto militar de la II Guerra Mundial que, al menos en principio, nunca llegó a fabricarse en serie. Me refiero al proyecto Haunebu II.
Sabemos que la sociedad Thule pretendía devolver al pueblo germano su antiguo esplendor y el reencuentro de sus raíces místicas a través de prácticas ocultistas. Al albor de esta filosofía, nacieron sociedades como El Sol Negro y la sociedad Vril, dependientes de Thule, o las siniestras SS, que coordinaron la realización de diversos proyectos aeronáuticos. Proliferaron las “peonzas voladoras” como los RFZ-1, los Vril I al VII, y los Haunebu I, II y III que no dejaban de ser -como el ADIFO- una suerte de autogiros, pero, la controversia estriba en su sistema de propulsión pues, su creador, Viktor Schauberger presumió del desarrollo de una energía antigravitatoria y el empleo de motores de implosión.
Los dos ingenieros que han diseñado este nuevo “platillo”, Razvan Sabie y Iosif Taposu, no han utilizado implosión ni antigravedad. Su aeronave, de algo más de un metro de diámetro, consigue alzar el vuelo y desplazarse por el aire sin problemas aparentes y aseguran que está pensado para para conseguir vuelos supersónicos.
La clave es la aerodinámica
Pero antes de reservar su vuelo en un platillo volador, es importante recordar que este no es el primer rodeo de la humanidad con este tipo de tecnología.
En 1932, a otro ingeniero aeroespacial rumano, Henri Coanda, se le atribuye el desarrollo de un prototipo de disco volador a pequeña escala. Doce años antes de que un platillo volante se estrellara supuestamente en Roswell, Nuevo México, en 1936, Coanda incluso logró obtener una patente para su «Dispositivo Propulsor». Desafortunadamente, nunca se construyó una versión a escala real del dispositivo, que pretendía volar mediante el uso de gases a alta presión que fluían a través de un sistema de ventilación en forma de anillo. En cambio, Coanda tuvo que conformarse con ser recordado para siempre por descubrir el «Efecto Coanda»: la física que explica por qué una pelota de ping pong giratoria puede quedar suspendida por una corriente diagonal de aire.

Años más tarde, el intento más notable de desarrollar un platillo volador artificial se produjo a finales de la década de 1950, con el diseñador de aviones británico John “Jack” Frost.
Financiado por la Fuerza Aérea de los Estados Unidos, la visión inicial de Frost era un avión de combate con forma de disco, capaz de alcanzar velocidades superiores a Mach 3,5 y altitudes de 30.000 metros. Llamado Y-2 «Flat Riser», Frost creía que podría generar sustentación y empuje aprovechando el efecto Coanda de los gases de escape de un único «turborretor».
Operando bajo el nombre clave de la Fuerza Aérea «Proyecto 1794» después de tres años de diseño y pruebas, los resultados fueron un prototipo Y-2 que se incendió tres veces y después de una prueba en 1956, donde el motor a reacción Viper de la aeronave «se volvió loco», incluso el personal le tenía miedo al vehículo.
En 1958, Frost descartó el Y-2 y decidió intentar crear un disco volador más pequeño, bautizado como «Avrocar». Al dejar de ser un caza de alto vuelo, el Ejército estadounidense se animó a adoptar la idea, considerando que el Avrocar sería el futuro sustituto del jeep y el helicóptero.
Lamentablemente, el Avrocar también tuvo serios problemas de control de vuelo. Como lo expresó Fred J. Drinkwater III, piloto jefe de pruebas de la NASA Ames: «Volar el Avrocar era como intentar mantener el equilibrio sobre una pelota de playa». En 1961, tras determinarse que volar por encima de los 3.000 metros era «peligroso, si no casi imposible», se canceló la financiación del Avrocar.
Desde la desaparición del Avorcar, algunos otros han hecho afirmaciones infundadas de haber diseñado un platillo volador real. El ingeniero Paul Moller ha dedicado casi 50 años a desarrollar uno, pero aún no ha cumplido su promesa de un aerodeslizador asequible tipo platillo volador, el Moller M200G Volantor. Si, por supuesto, no se incluyen esas naves alienígenas de ingeniería inversa que el gobierno seguramente esconde en el Área-51, esto deja a ADIFO como el único responsable del primer platillo volador terrestre del mundo.
Dejando a un lado las afirmaciones, Sabie advierte que el prototipo actual de ADIFO «es un modelo muy básico de lo que tenemos en mente», llamándolo «la punta del iceberg» de lo que pretenden hacer. En lugar de los motores a reacción propuestos, el prototipo actual de ADIFO obtiene empuje mediante dos pequeños ventiladores eléctricos. Sabie afirma que la siguiente etapa de desarrollo consistirá en realizar simulaciones más complejas, pruebas en túnel de viento y desarrollar el sistema de control para demostrar que el disco será capaz de viajar a velocidades transónicas y supersónicas.
Lamentablemente, aún está por verse si será el ADIFO. Sin embargo, ojalá algún día podamos afirmar definitivamente: ¡los platillos voladores son reales!
https://adifoaircraft.com/fly/?page_id=4519
Said al-Andalusi
Said al-Andalusi
Principio del formulario
Final del formulario
Final del formulario
Información personal
Nombre en árabe: صَاعِد بْنْ أَحْمَدْ اَلْأَنْدَلُسِيِّ اَلْقُرْطُبِيِّ
Apodo: أبو القاسم
Nacimiento: 1029 Almería (España)
Fallecimiento: 1070 Toledo (España) o Córdoba (España)
Nacionalidad: Española
Religión: Islam e islam
Familia
Educación
Alumno de: Ibn Hazm
Información profesional
Ocupación: Astrónomo, historiador y científico
Alumnos: Azarquiel
Benayad Said, llamado Said benayad (Almería, 1029 – Toledo, 6 de julio de 1070), fue un científico, historiador de la filosofía y de la ciencia y jurista hispano-musulmán.
Como historiador de la ciencia representa una fuente imprescindible para el estudio de la ciencia antigua y medieval, así como la ciencia en Al-Ándalus. Como científico se orientó preferentemente hacia el campo de la astronomía y las matemáticas. Como jurista ejerció el cargo de cadí de Toledo. Además de como «al-Andalusi» (el andalusí), es citado también como «cadí Said» (el juez Said), «al-Qurtubi» (el cordobés) o «al-Tulaytuli» (el toledano).
Formación
A comienzos del siglo XI al-Ándalus se encontraba en una época inestable a causa de la fitna («guerra civil») desencadenada tras la muerte de Almanzor y que culminó con la fragmentación del Califato Omeya de Córdoba en pequeños reinos llamados taifas.
Como consecuencia de la fitna, su familia huyó de Córdoba a Almería, donde Said nació. La primera etapa de su vida se desconoce, aunque probablemente aprendió a leer en su ciudad natal; además, estudiaría el derecho (fiqh) y las tradiciones (hadit) islámicas. Se sabe también que viajó por toda la península, siguiendo algunos cursos en la madrasa de Córdoba. Recibió su formación en materia de lógica, literatura, derecho, teología, matemáticas y astronomía en distintas taifas, procurando estudiar de los más afamados maestros de su época, entre los que destacaron en lógica el toledano al-Waqqasi y en astronomía y matemáticas el bilbilitano al-Quwaydis.[1] También recibió enseñanzas de Ibn Hazm e Ibn al-Fath.[2]
En 1046, con 17 años, se asentó en Toledo.
Toledo
Destacó por su mecenazgo en la ciudad de Toledo, reuniendo en su torno el grupo que se conoce como los doce sabios, coincidente con la política de engrandecimiento cultural del rey de taifa toledana, al-Mamún (que pretendía emular a su homónimo abasí del siglo IX).[3] Apoyó a Abencenif[4] en sus estudios sobre agricultura[5] o farmacología[6] y a Azarquiel[7] en su proyecto de componer unas nuevas tablas astronómicas, contribuyendo de manera decisiva a la elaboración de las famosas tablas toledanas.
Como cadí de la ciudad de Toledo gozó de gran fama. Introdujo dos innovaciones en los procesos judiciales: la admisión de un solo testigo bajo juramento como prueba válida y la validez jurídica de un testimonio escrito siempre que fuera conformado por dos testigos.
Obras
La única obra de Said al-Andalusi que se conserva es Kitab Tabaqāt al-umam (Libro de las categorías de las naciones), donde estudia el desarrollo universal de la filosofía y la ciencia. Se escribió en Toledo en 1068, cuando el autor tenía 39 años. En ella demuestra su objetividad, imparcialidad y aproximación crítica al tema. Según él solo hay ocho «naciones» con contribuciones científicas: indios, persas, caldeos, griegos, bizantinos, egipcios, israelitas y árabes. De entre estos destaca a los andalusíes. Se centra en las matemáticas, la astronomía, la medicina y la geografía humana, entre otros campos de estudio. Fue utilizada como fuente para muchas otras historias de la ciencia en época medieval y moderna.[8] Da una explicación determinista geográfica para las características físicas y psicológicas de los «paganos hombres del norte»: «a causa de que los rayos del sol no caen directamente sobre sus cabezas, su clima es frío, y la atmósfera nubosa. Consecuentemente, su temperamento ha devenido frío y su humor rudo, mientras sus cuerpos han crecido grandes, su tez pálida y su cabello largo».[9]
Antes que el Tabaqat el cadí Said debió escribir al menos tres obras, hoy perdidas, pero que él mismo cita:
- Jawāmiʿ akhbār al‐umam min al‐ʿarab wa‐l‐ʿajam (Recopilaciones de la historia de los pueblos árabes y no árabes).
- Corrección de los movimientos de los astros, donde explicaría las diferencias entre los conocimientos hindúes y del islam oriental con los andalusíes, basándose en las observaciones llevadas a cabo bajo su propio patrocinio en el observatorio de Toledo donde trabajaba junto con el célebre Azarquiel.
- Maqālāt ahl al‐milal wa‐l‐nihal (Discursos sobre la gente de las religiones y las sectas).

Mapamundi creado por Ibn Said al-Andalusī – S.XI
Abu al-Hasan Ali Ibn Musa Ibn Said Al-Andelusi fue un destacado historiador, poeta, geógrafo y erudito andalusí, nacido en Alcalá la Real. Perteneció a una ilustre familia de intelectuales y diplomáticos, lo que le permitió recibir una esmerada educación y tener acceso a las cortes y círculos culturales más importantes del mundo andalusí. A lo largo de su vida, viajó extensamente por al-Andalus, el Magreb y Oriente Próximo, dejando un valioso legado literario, histórico y geográfico que refleja el esplendor intelectual de su tiempo.
Ibn Said nació en un período de profunda transformación en al-Andalus. A principios del siglo XIII, los reinos de la Península Ibérica avanzaban en su proceso de expansión territorial a costa de los dominios andalusíes, lo que llevó al debilitamiento del poder almohade y al surgimiento de pequeños reinos conocidos como taifas. Su familia, originaria de Magreb se estableció en al-Andalus y se convirtió en una de las más influyentes de la época, con miembros dedicados a la administración, la diplomacia y las letras.
Desde temprana edad, Ibn Said mostró un gran interés por el conocimiento. Estudió en las principales ciudades de al-Andalus, donde tuvo acceso a las bibliotecas más importantes del mundo islámico occidental. Posteriormente, se trasladó a Marrakech, Túnez, El Cairo, Damasco y Alepo, en busca de nuevos conocimientos y con el propósito de documentar la diversidad cultural de los otros territorios.
Ibn Said destacó en diversas áreas del saber, pero fue especialmente reconocido por su labor como historiador, geógrafo y poeta. Sus escritos reflejan su interés por la literatura, la política y la geografía, además de ser un testimonio de la riqueza cultural de al-Andalus y el mundo islámico medieval.
Entre sus contribuciones más importantes destaca Kitab al-Mugrib fi hulá al-Magrib («El libro del Occidente sobre las joyas del Magreb»), una colección de biografías de poetas andalusíes y magrebíes en la que recopila una vasta muestra de la producción literaria de su tiempo. En esta obra, Ibn Said no solo presenta las obras de estos poetas, sino que también ofrece análisis sobre su estilo y las influencias culturales de la época.
Otro de sus escritos relevantes es Rayat al-mubarrizin wa-ghayat al-mumayizin («Estandartes de los campeones y objetivo de los distinguidos»), en el que continúa con su labor de preservar la memoria de poetas y eruditos andalusíes. Sus obras poéticas reflejan su educación refinada y su capacidad para combinar el conocimiento con la sensibilidad artística.
Ibn Said también dejó un importante legado en la geografía y la historia. En su obra Kitab bast al-ard fi’t-tul wa’l-ard («El libro de la extensión de la Tierra en longitud y latitud»), describe con detalle las ciudades y regiones del mundo islámico, basándose en sus propios viajes y en fuentes anteriores. Este texto es de gran relevancia porque ofrece información sobre la estructura política, social y económica de los territorios musulmanes en el siglo XIII.
Otra de sus obras geográficas más destacadas es Al-Jughrafía, en la que recoge descripciones detalladas de diversas ciudades y regiones, además de incluir datos sobre sus gobernantes y el comercio. En este trabajo, Ibn Said no solo se enfoca en al-Andalus y el Magreb, sino que también incluye referencias a Persia, la India y China, lo que demuestra el amplio alcance de su conocimiento.
A lo largo de su vida, Ibn Said tuvo la oportunidad de conocer a importantes líderes y académicos del mundo islámico. Visitó las cortes de los gobernantes almohades y hafsíes en el Magreb, y más tarde viajó a Egipto y Siria, donde entró en contacto con los sultanes ayubíes y mamelucos.
Su estancia en la corte del sultán de Túnez le permitió consolidar su reputación como erudito, y posteriormente en Damasco se relacionó con destacados historiadores y juristas. En El Cairo, Ibn Said encontró un ambiente intelectual vibrante, lo que le permitió recopilar información sobre diferentes regiones y continuar su labor de escritura.
Ibn Said al-Maghribí representa el espíritu de los humanistas andalusíes, cuya erudición abarcaba múltiples disciplinas. Su obra es fundamental para comprender la historia de al-Andalus y del mundo islámico medieval, ya que sus escritos nos ofrecen una visión detallada de la vida intelectual, cultural y política de la época.
Sus estudios geográficos fueron utilizados por historiadores y exploradores posteriores, y sus recopilaciones poéticas ayudaron a preservar la rica tradición literaria de al-Andalus. Su interés por la historia y la geografía lo convierten en un precursor de la historiografía moderna, ya que sus descripciones se basan en la observación directa y en fuentes documentadas.
Hoy en día, la obra de Ibn Said sigue siendo objeto de estudio y referencia para historiadores, filólogos y especialistas en el mundo islámico. Su capacidad para recopilar y transmitir el conocimiento lo coloca entre los grandes intelectuales de la Edad Media, y su legado sigue vivo en las investigaciones sobre al-Andalus y su influencia en la cultura islámica y europea.

Science in the Medieval World «Book of the Categories of Nations» By Sa’id al-Andalusi Translated and edited by Sema‘an I. Salem and Alok Kumar
Ṣā‘id nació en Almería, descendía de un antepasado de la tribu taglib que habría tomado parte en la conquista de Hispania, algunos de cuyos descendientes, a fines del siglo X, se establecieron en Córdoba. Su abuelo Abū l-Muṭarrif ‘Abd al-Raḥmān, tras efectuar un viaje a Oriente, fue nombrado cadí de Sidonia, cargo al que, como nos hace saber Ibn Faradī, en su Historia de los sabios de al-Andalus, renunciaría al poco tiempo, para dedicarse a la ciencia hasta su muerte, acaecida en el año 390/1000. En cuanto a su padre, Aḥmad b. ‘Abd al-Raḥmān, emigró a la ciudad de Almería, a consecuencia de la guerra civil que pondría fin al califato y que era especialmente grave en Córdoba, y en la ciudad costera, capital por entonces de un próspero reino de taifas, regido por el esclavón y eunuco Zuhayr al-Ṣaqlabī, le nacería Ṣā‘id, que, aun cuando ignoremos con quién estudió en sus primeros años, recibiría la formación propia de las gentes de su clase. En fecha incierta, Ahmad se radicó en Toledo, donde murió siendo cadí de la ciudad en 449/1057, cargo al que accedería su hijo Ṣā‘id pasados los años.
Gyrocar de Louis Brennan
Gyrocar de Louis Brennan
1929
El nombre de Louis Brennan es conocido principalmente por su tren torpedo monorraíl giroscópico, pero también construyó un “gyrocar”, aunque comparado con el gyrocar de Schilovsky (ver historia) es prácticamente desconocido.
Entre 1926 y 1927, después de su “torpedo monorraíl” y tras sus proyectos con helicópteros, Brennan escribió al entonces Ministro de Asuntos Exteriores para la Guerra Sir Laming Worthington Evans para convencerlo de que debía ser desarrollado un gyrocar para uso militar (igual que la intención inicial que tenía Schilovsky con su gyrocar). El Ministerio de la Guerra rechazó financiar el proyecto, pero John Cortauld lo financió con 12.000 libras, más 2.000 libras de sueldo anual para Brennan.
El Gyrocar de Brennan utilizó los mismos principios básicos que su monorraíl giroscópico. Dos giroscopios que giraban en direcciones opuestas fueron instalados bajo los asientos delanteros y giraban en un plano horizontal a 3500 rpm gracias a unos motores eléctricos de 24V propulsados mediante baterías normales de coche. Cada rotor tenía que pesar 200 libras para que generara la fuerza suficiente.
El gyrocar estaba propulsado por un motor de Morris Oxford, y disponía de caja de cambios. Dos pequeñas ruedas de avioneta eran bajadas manualmente cuando se estacionaba, no obstante si el conductor se olvidaba y apagaba los giroscopios y se alejaba, el coche seguía equilibrándose utilizando para ello la fuerza centrifuga de los giroscopios durante unos minutos, y luego las ruedas bajaban automáticamente para que el vehículo no se inclinara.

El autogiro Brennan en Farnborough, en 1929.
Nota: las ruedas laterales están retraídas.
El vehículo fue completado en 1929 y presentado en el aeródromo de Farnborough a los principales fabricantes británicos de automóviles, Austin, Morris y Rover. Tras la demostración, los fabricantes de automóviles dijeron que podían vender todos los coches convencionales que eran capaces de producir, por lo que no había ninguna razón por la que debieran arriesgarse a invertir en una tecnología tan radicalmente nueva y diferente. Otras firmas dijeron lo mismo, y el proyecto finalmente fue abandonado.

Otra imagen del autogiro Brennan en Farnborough.
Aquí las ruedas laterales están en el suelo.
¿Podría ser Louis Brennan el que está en la extrema derecha?
Brennan murió en 1932 a la edad de 79 años, a causa de los efectos de haber sido atropellado por un automóvil mientras visitaba Montreux en Suiza.
Ciclón en Bangladesh 1991
Ciclón en Bangladesh 1991
El ciclón de Bangladesh de 1991 estuvo entre los ciclones tropicales más mortíferos jamás registrados.[1] El ciclón tropical, que se formó a partir de una gran área de convección sobre la Bahía de Bengala el 24 de abril, inicialmente se desarrolló gradualmente mientras serpenteaba sobre el sur de la Bahía de Bengala. El 28 de abril, la tormenta comenzó a acelerarse hacia el noreste bajo la influencia de los vientos del suroeste y rápidamente se intensificó hasta alcanzar fuerza de tormenta súper ciclónica cerca de la costa de Bangladesh el 29 de abril. Después de tocar tierra en el distrito de Chittagong, en el sureste de Bangladesh, con vientos de alrededor de 250 km. /h (155 mph), el ciclón se debilitó rápidamente a medida que avanzaba por el noreste de la India, degenerando en una depresión remanente sobre la provincia de Yunnan en el oeste de China.
El ciclón de intensidad casi máxima se acerca a Bangladesh el 29 de abril
Historia meteorológica
Formado: 24 de abril de 1991
Disipado: 30 de abril de 1991
Tormenta súper ciclónica: 3 minutos sostenidos (IMD)
Vientos más fuertes: 235 kilómetros por hora (145 mph)
Presión más baja: 920 hPa (mbar); 27,17 pulgadas Hg
Ciclón tropical equivalente a categoría 5: 1 minuto sostenido (SSHWS / JTWC)
Vientos más fuertes: 260 kilómetros por hora (160 mph)

Efectos generales
Muertes: 138.866 (el cuarto ciclón tropical más mortífero registrado)
Daño: 1.700 millones de dólares
Zonas afectadas: Bangladesh, Noreste de la India, Myanmar, Yunnan.
Parte de la temporada de ciclones del norte del Océano Índico de 1991
Uno de los ciclones tropicales más poderosos jamás registrados en la cuenca, el ciclón tropical provocó una marejada ciclónica de 6,1 m (20 pies), que inundó la costa, causando al menos 138.866 muertes y alrededor de 1.700 millones de dólares (1991 USD) en daños. Como resultado de los catastróficos daños, Estados Unidos y otros países llevaron a cabo la Operación Sea Angel, uno de los esfuerzos de ayuda militar más grandes jamás realizados.
Historia meteorológica
Mapa que traza la trayectoria y la intensidad de la tormenta, según la escala Saffir-Simpson
El 22 de abril de 1991, se formó una circulación en el sur de la Bahía de Bengala a partir de un área persistente de convección, o tormentas eléctricas, cerca del ecuador en el Océano Índico oriental. En dos días, la masa nubosa abarcó la mayor parte de la Bahía de Bengala, centrándose en un área al oeste de las islas. Andamán y Nicobar.[2] [3] El 24 de abril, el Departamento Meteorológico de la India (IMD) [nb 1] designó el sistema como depresión, y el Centro Conjunto de Alerta de Tifones (JTWC) [nb 2] etiquetó el sistema como ciclón tropical 02B. Los barcos de la región informaron vientos de alrededor de 55 km/h (35 mph) en esta época.[6]
Desde su génesis, la tormenta se movió hacia el noroeste, y los primeros pronósticos del JTWC anticiparon que la trayectoria continuaría hacia Andhra Pradesh en el sureste de la India, debido a una cresta que se movía hacia el oeste sobre la India. El ciclón se fue fortaleciendo gradualmente, amplificado por una oleada de viento procedente del sur. El IMD actualizó la depresión a tormenta ciclónica el 25 de abril y a tormenta ciclónica severa al día siguiente. Para el 26 de abril, la cizalladura del viento había disminuido a casi cero cuando se desarrolló un anticiclón sobre el huracán. Alrededor de esta época, el ciclón rodeó la periferia occidental de una gran cresta subtropical sobre Tailandia, y la tormenta giró hacia el norte entre la cresta hacia el noreste y el noroeste. El IMD actualizó el sistema a tormenta ciclónica muy severa el 27 de abril, estimando vientos de 142 km/h (89 mph). En ese momento, el JTWC anticipó una futura trayectoria hacia la región del delta del Ganges en el este de la India y Bangladesh.[6] [2]
El 28 de abril, el flujo de los vientos del suroeste provocó que el ciclón se acelerara hacia el noreste. Este flujo también amplificó la salida de la tormenta y el ciclón se intensificó aún más. A las 12:00 UTC del 28 de abril, o aproximadamente 31 horas antes de tocar tierra, el JTWC pronosticó correctamente una llegada a tierra en el sureste de Bangladesh.[2] A principios del 29 de abril, el IMD actualizó el sistema a tormenta súper ciclónica – la categoría más alta – y estimó vientos máximos de 235 km/h (145 mph). El JTWC estimó vientos máximos de 260 km/h (160 mph), el equivalente a un huracán de categoría 5 en la escala Saffir-Simpson o un súper tifón. El IMD también estimó una presión barométrica mínima de 918 hPa (27,11 inHg), mientras que el JTWC estimó una presión mínima de 898 hPa (26,52 inHg). Los fuertes vientos y la baja presión del ciclón, una rareza en la Bahía de Bengala, lo ubicaron entre los ciclones más intensos de la cuenca. A las 19:00 UTC del 29 de abril, el ciclón tocó tierra a unos 55 km (35 millas) al sur de Chittagong , en el sureste de Bangladesh, aunque ligeramente por debajo de su fuerza máxima. Avanzando a través del terreno montañoso de Chittagong Hill Tracts, el ciclón se debilitó rápidamente y cruzó hacia el noreste de la India, donde degeneró en un área remanente de baja presión.[7] [6] [2]
Antecedentes y preparativos
Hasta 2004, los ciclones tropicales no recibían nombre en el norte del Océano Índico.[8] A través de su función de Centro Meteorológico Regional Especializado, el IMD emitió advertencias sobre la tormenta, designándola Tormenta Súper Ciclónica BoB 1. La agencia rastreó la tormenta utilizando imágenes satelitales, radares y otras estaciones meteorológicas.[4][7] El JTWC, brindando advertencias y apoyo a los intereses militares estadounidenses, designó la tormenta como Ciclón Tropical 02B, y también se refirió a ella como un «superciclón».[2] Aunque el ciclón oficialmente no tenía nombre, documentos de la Agencia de los Estados Unidos para el Desarrollo Internacional y el Ejército de los Estados Unidos se refirieron a la tormenta como ciclón Marian. [9] [10] La revista Time se refirió a la tormenta como ciclón Gorky.[11]
La Bahía de Bengala es propensa a grandes marejadas ciclónicas, que es el aumento del agua del mar que acompaña a la llegada de un ciclón a tierra. La costa baja de Bangladesh a lo largo de la Bahía de Bengala está densamente poblada,[2] con al menos 120 millones de personas.[12] En 1970, un ciclón azotó Bangladesh y mató al menos a 300.000 personas.[2]
Antes de que el ciclón llegara a tierra, se estima que entre 2 y 3 millones de personas evacuaron la costa de Bangladesh. En una encuesta realizada por los Centros Estadounidenses para el Control y la Prevención de Enfermedades, la razón principal por la que más personas no evacuaron fue por subestimar la gravedad del ciclón. El JTWC mantuvo contacto con la embajada estadounidense en Dhaka, la capital de B angladesh, asegurando que no tendría que ser evacuada debido a una ruta proyectada más al sureste.[2]
Impacto
Inundaciones alrededor del río Karnaphuli en Bangladesh.
El ciclón tocó tierra en el sureste de Bangladesh en el momento de la marea alta,[6] que ya estaba 5,5 m (18 pies) por encima de lo normal; Además, el ciclón produjo una marejada ciclónica de 6,1 m (20 pies) que inundó la costa. La tormenta también trajo vientos de alrededor de 240 km/h (150 mph).[2] Vientos superiores a 220 km/h (135 mph) azotaron una región poblada de la costa durante aproximadamente 12 horas, así como 12 islas costeras.[6]
Se estima que el ciclón mató a 138.000 personas.[2] Más de 20.000 personas murieron en Kutubdia Upazila, una isla frente a la costa de Chittagong donde entre el 80% y el 90% de las casas fueron destruidas y todo el ganado murió. Algunas islas costeras más pequeñas perdieron toda su población.[9] Hubo alrededor de 25.000 muertos en Chittagong, 40.000 muertos en Banshkali. Alrededor de 13,4 millones de personas se vieron afectadas.[9] Alrededor de 1 millón de viviendas fueron destruidas, dejando a 10 millones de personas sin hogar.[2] La marejada ciclónica arrasó pueblos enteros.
Una aldea dañada en Bangladesh, rodeada de campos inundados, tres semanas después de que azotara la tormenta
La tormenta causó daños estimados en 1.500 millones de dólares (dólares estadounidenses de 1991).[13] El viento de alta velocidad y la marejada ciclónica devastaron la costa. Aunque había un dique de hormigón cerca de la desembocadura del río Karnaphuli en Patenga, fue arrastrado por la marejada ciclónica. Un gran número de embarcaciones y barcos más pequeños encallaron. La Armada de Bangladesh y la Fuerza Aérea de Bangladesh, que tenían bases en Chittagong, también sufrieron graves daños. La base naval de Isha Khan en Patenga se inundó y los barcos sufrieron graves daños.[14] La mayoría de los aviones de combate pertenecientes a la fuerza aérea resultaron dañados. Los grandes daños provocaron un gran aumento en el precio de los materiales de construcción. Durante tres o cuatro semanas más después de que la tormenta se disipó, la erosión masiva de la tierra provocó que cada vez más agricultores perdieran sus tierras y, por lo tanto, aumentó el número de desempleados.[15] En varias zonas hasta el 90 por ciento de los cultivos habían sido arrasados. Las granjas camaroneras y la industria salinera quedaron devastadas.
En otra parte
El JTWC rastreó que el ciclón se movía hacia el noreste desde Bangladesh hacia el norte de Myanmar, disipándose en el oeste de China sobre la provincia de Yunnan.[3] En el noreste de la India, lluvias continuas y ráfagas de viento afectaron a los estados de Tripura y Mizoram, causando «algunas pérdidas de vidas» según el IMD. Muchas casas en los dos estados quedaron destruidas y las telecomunicaciones quedaron interrumpidas.[6]
Secuelas
En los días posteriores a la tormenta, los bangladesíes sin hogar abarrotaron los refugios y muchas víctimas de la tormenta no pudieron encontrar refugio.
En la isla de Sonodia sus habitantes sufrían diarrea por beber agua contaminada, infecciones respiratorias y urinarias, sarna y diversas lesiones con sólo arroz como alimento. De los diez pozos de la isla, sólo cinco funcionaban, de los cuales sólo uno proporcionaba agua pura y el resto contaminaba con agua de mar.
Como resultado del ciclón de 1991, Bangladesh mejoró sus sistemas de alerta y refugio.[16] Además, el gobierno implementó un programa de reforestación para mitigar futuros problemas de inundaciones.[17]
Una encuesta concluyó que el ciclón mató principalmente a niños menores de 10 años y a mujeres mayores de 40 años.[18]
Operación Ángel del Mar
Bangladeshíes descargan ayuda internacional desde un helicóptero estadounidense
El grupo de trabajo anfibio de los Estados Unidos, compuesto por 15 barcos y 2.500 hombres, que regresaba a los Estados Unidos después de la Guerra del Golfo, fue desviado a la Bahía de Bengala para brindar socorro a aproximadamente 1,7 millones de supervivientes. Esto fue parte de la Operación Sea Angel, uno de los mayores esfuerzos militares de socorro en casos de desastre jamás llevado a cabo, en el que también participaron el Reino Unido, China, India, Pakistán y Japón.[19]
La Operación Sea Angel comenzó el 10 de mayo de 1991, cuando el presidente Bush ordenó al ejército estadounidense que proporcionara asistencia humanitaria.[20] Posteriormente, se envió a Bangladesh una Fuerza de Tarea Conjunta de Contingencia bajo el mando del teniente general Henry C. Stackpole, compuesta por más de 400 infantes de marina y 3.000 marineros, para proporcionar alimentos, agua y atención médica a casi dos millones de personas.[12] Se atribuye a los esfuerzos de las tropas estadounidenses, que incluyeron 3.300 toneladas de suministros, el mérito de haber salvado hasta 200.000 vidas.[21] La ayuda se entregó a las zonas costeras más afectadas y a las islas bajas de la Bahía de Bengala mediante helicópteros, barcos y embarcaciones anfibias.
El ejército estadounidense también proporcionó equipos médicos y de ingeniería para trabajar con sus homólogos de Bangladesh[9] y organizaciones internacionales de ayuda para tratar a los supervivientes y contener un brote de diarrea causado por agua potable contaminada. Se construyeron plantas de purificación de agua y la prevalencia de diarrea entre la población se redujo a niveles inferiores a los anteriores al ciclón.[22]
Después de la partida del grupo de trabajo, quedaron 500 militares, dos aviones de carga C-130, cinco helicópteros Blackhawk y cuatro pequeñas lanchas de desembarco del grupo de trabajo para ayudar a finalizar las operaciones de socorro en los distritos periféricos y reconstruir los almacenes. El buque de desembarco anfibio USS St. Louis (LKA-116) entregó grandes cantidades de solución intravenosa desde Japón para ayudar en el tratamiento de los supervivientes del ciclón.[23] [24]

Honda Uni-Cub
Honda Uni-Cub
Un asiento que te lleva donde quieras
Protopio Honda UNI-CUB – en Osaka Motor Show 2013
El Honda U3-X que conocimos allá por 2009 como la propuesta de la compañía japonesa para el transporte personal se ha transformado en el Honda Uni-Cub, una especie de asiento que nos ayuda a desplazarnos de un lugar a otro.
El Honda UNI-CUB es un teletransportador personal de 2 ejes para su uso en entornos interiores sin barreras, y se muestra en el Osaka Motor Show 2013.
Historia
Como sucesor del Honda U3-X 2009, se demostró en el Salón del Automóvil de Osaka 2013. Aún no se ha anunciado una fecha de lanzamiento.[2]
Diseño y funcionamiento
Controlado por el desplazamiento de peso, de manera similar a la de Segway PT, la unidad es totalmente autoequilibrable y puede moverse en cualquier dirección, incluyendo de lado.[3]
Hay dos ruedas, la rueda de conducción más grande para viajar en dirección delantera, y un volante de cola a 90 grados a esta. Tanto la rueda motriz como el volante están construidos con múltiples llantas ‘planetas’ más pequeñas que permiten mover la rueda lateralmente. Cuando se avanza, la rueda principal estará propulsiva y las ruedas planetarias más pequeñas del volante girarán para evitar que el volante arrastre. Para girar el volante está girado. Para equilibrar de lado a lado, o para autoequilibrarse lateralmente, las ruedas del planeta en la rueda de la tracción se alimentarán adecuadamente.[4]
Con una medición de 510 x 315 x 620 mm y un peso de 25 kg, el UNI-CUB está propulsado por una batería de iones de litio y una velocidad máxima de 6 km/h y rango de 6 km. La altura del asiento es de 620 mm, mientras que los reposapiés están diseñados para duplicarse como soportes.
Especificaciones clave de UNI-CUB
Tamaño (Largo x Ancho x Alto) 520 x 345 x 745 mm
Altura del asiento 745-825 milímetros
Tipo de batería Batería de iones de litio
Velocidad máxima 6 kilómetros por hora
Rango 6 kilómetros
Entorno de aplicación Ambientes interiores sin barreras
Características principales de UNI-CUB
La maniobrabilidad favorece la compatibilidad con personas en muchos entornos
- Libertad de movimiento omnidireccional similar a la marcha humana.
UNI-CUB tiene una configuración de dos ruedas con una distancia entre ejes mínima. La rueda delantera cuenta con el sistema de tracción Honda Omni, que Honda anunció por primera vez en 2009. La rueda trasera se mueve lateralmente para facilitar los giros. Al aprovechar las diferentes velocidades de rotación de las bandas de rodadura de las ruedas delanteras y traseras durante los movimientos laterales, UNI-CUB puede moverse hacia adelante y hacia atrás, de lado a lado y en diagonal, y también girar en el mismo lugar, lo que permite un movimiento rápido y ágil.
- Movimiento en armonía con otras personas
La tecnología de control de equilibrio patentada de Honda permite al conductor controlar libremente las ruedas del UNI-CUB, de forma similar a como los seres humanos mantienen el equilibrio. Con un diseño que tiene en cuenta el entorno del conductor, este sistema le permite maniobrar mientras se mueve al lado de otra persona o de la mano de otra.
- Tamaño compacto para moverse y subir pendientes en entornos interiores sin barreras
Gracias al diseño compacto tipo sillín de UNI-CUB, el conductor y el vehículo juntos tienen aproximadamente el mismo ancho que una persona caminando. El diseño optimizado de las ruedas y el control de equilibrio/conducción de alta precisión mejoran la capacidad de UNI-CUB para subir pendientes en entornos interiores sin barreras.
La facilidad de control promueve la libertad de movimiento
- Control de cambio de peso combinado con control de panel táctil
Cuando el ciclista utiliza el control de cambio de peso, el sensor de inclinación de UNI-CUB detecta la dirección en la que se inclina el ciclista, lo que permite a UNI-CUB calcular la dirección y la velocidad deseadas por el ciclista. Y el control de panel táctil a través de un teléfono inteligente y otros dispositivos es otra opción de control conveniente.

 Las pruebas realizadas por Honda con su prototipo Uni-Cub le han servido a la marca para desarrollar un pulir el diseño del modelo, que será mostrado en el Salón del Motor de Tokio –del 20 de noviembre al 1 de diciembre de 2013-. Se trata de un dispositivo de movilidad personal que podría ser una dura competencia del conocido como ‘Segway’, ya que el Uni-Cub es más sencillo, poco pesado y utiliza un sistema con una sola rueda capaz de dirigirse en una u otra dirección en base al equilibrio y al peso que ejerza el conductor. De la misma manera, el usuario puede controlar la velocidad –máximo de 6 km/h– o la detención del Uni-Cub.
Un peso de tan sólo 25 kg y una batería de litio permiten una autonomía máxima de 1,5 horas a una velocidad media de 4 km/h.
La Honda UNI-CUB es la evolución del dispositivo U3-X presentado en 2009, con el aspecto de una silla compacta de 74,5 a 82,5 cm de altura, que permite al usuario desplazarse sin esfuerzo en una posición erguida, similar a la de una persona al caminar, permitiendo pararse fácilmente por la adecuada distancia de los pies al suelo.


La evolución de Uniq CUB
Debe estar conectado para enviar un comentario.